

تنظیمات بالابر در درایو اینوت GD350-19
تنظیمات بالابر درایو اینوت GD350-19 در حالت Open Loop
درایو GD350-19 برای کاربردهای بالابر و جرثقیل دارای ماکروی اختصاصی است. در حالت Open Loop، با قرار دادن پارامتر P90.00=1، درایو وارد حالت کنترل برداری بدون انکودر برای کاربرد بالابر میشود. در این حالت بخشی از پارامترهای ورودی، خروجی، چندسرعته، ترمز و حفاظت بهصورت اختصاصی برای سیستم بالابر تنظیم میشوند.
در ادامه، ابتدا مراحل راهاندازی را بررسی میکنیم و سپس پارامترهای مهمی که پس از انتخاب P90.00=1 در Macro بالابر Open Loop تنظیم میشوند را به زبان ساده توضیح میدهیم.
مراحل راهاندازی Open Loop در GD350-19
طبق روند Commissioning درایو GD350-19، ابتدا سیمبندی بررسی میشود، سپس اطلاعات موتور وارد شده و اتوتیون استاتیک انجام میشود. بعد از آن با تنظیم P90.00 روی 1، حالت بالابر Open Loop انتخاب شده و تست سرعت پایین انجام میشود.
| مرحله | پارامتر | مقدار | توضیح |
|---|---|---|---|
| 1 | سیمبندی | بررسی | بررسی ورودی برق، موتور، ترمز و ترمینالهای فرمان |
| 2 | P00.18 | 1 | تنظیم طبق روند Commissioning |
| 3 | P02 | طبق پلاک موتور | وارد کردن اطلاعات موتور |
| 4 | P00.15 | 2 | اتوتیون استاتیک |
| 5 | P90.00 | 1 | انتخاب Lifting در حالت Open Loop |
| 6 | — | سرعت پایین | انجام تست اولیه حرکت |
پارامترهای اصلی Macro بالابر Open Loop
بعد از انتخاب P90.00=1، درایو تعدادی از پارامترهای عمومی و اختصاصی را برای کاربرد بالابر تنظیم میکند. این تنظیمات شامل مد کنترل، کانال فرمان، حداکثر فرکانس، سرعتهای چندمرحلهای، ورودیهای فرمان و منطق کنترل ترمز است.
P00.00؛ مد کنترل سرعت
پارامتر P00.00 روی مقدار 1 قرار میگیرد که به معنی استفاده از کنترل برداری بدون سنسور یا SVC است. در این حالت درایو بدون انکودر، کنترل موتور را بر اساس مدل موتور انجام میدهد.
| پارامتر | مقدار | توضیح |
|---|---|---|
| P00.00 | 1 | SVC؛ کنترل برداری بدون انکودر |
P00.01؛ کانال فرمان حرکت
پارامتر P00.01 روی مقدار 1 قرار دارد؛ یعنی فرمان Start و Stop از طریق ترمینالهای ورودی درایو دریافت میشود. در سیستم بالابر معمولاً فرمانهای بالا، پایین و سایر فرمانهای کنترلی از مدار فرمان به ورودیهای دیجیتال ارسال میشوند.
P00.03 و P00.04؛ محدوده فرکانس
| پارامتر | مقدار | کاربرد |
|---|---|---|
| P00.03 | 100.00Hz | حداکثر فرکانس خروجی |
| P00.04 | 90.00Hz | حد بالای فرکانس کاری |
P00.03 حداکثر فرکانسی را مشخص میکند که درایو اجازه تولید آن را دارد و P00.04 سقف فرکانس کاری را تعیین میکند. در Macro مورد استفاده برای بالابر، این دو مقدار به ترتیب 100 و 90 هرتز تنظیم شدهاند.
P00.06؛ انتخاب مرجع فرکانس
در این Macro، پارامتر P00.06=15 قرار گرفته است. این مقدار باعث میشود مرجع فرکانس از حالت Graded Multi-Step Speed یا سرعتهای چندمرحلهای بالابر استفاده کند.
به زبان ساده، بالابر میتواند بر اساس ترکیب ورودیهای دیجیتال، سرعتهای مختلفی را انتخاب کند؛ برای مثال سرعت آهسته برای شروع حرکت و نزدیک شدن به توقف و سرعت بالاتر برای حرکت اصلی.
P00.11 و P00.12؛ شتاب و کاهش سرعت
| پارامتر | مقدار | توضیح |
|---|---|---|
| P00.11 | 8.0s | زمان شتابگیری |
| P00.12 | 4.0s | زمان کاهش سرعت |
P00.11 مدت زمانی را مشخص میکند که درایو برای افزایش سرعت در نظر میگیرد و P00.12 زمان کاهش سرعت است. در بالابر، این زمانها باید با وزن بار و شرایط مکانیکی هماهنگ باشند.
P00.14؛ فرکانس کریر
پارامتر P00.14=1.5kHz فرکانس سوئیچینگ کریر را تعیین میکند. تغییر این مقدار میتواند روی صدای موتور، تلفات و شرایط حرارتی درایو اثر بگذارد؛ بنابراین بهتر است بدون دلیل فنی تغییر داده نشود.
پارامترهای شروع و توقف بالابر
P01.01؛ فرکانس شروع
پارامتر P01.01=1.00Hz فرکانس شروع مستقیم موتور را مشخص میکند. این مقدار باعث میشود شروع حرکت از فرکانس مشخصشده انجام شود.
P01.15؛ سرعت توقف
در Macro بالابر، P01.15=1.50Hz است. این پارامتر برای تعیین سرعتی که در آن منطق توقف وارد مرحله مربوط به توقف میشود استفاده میشود.
P01.24؛ تأخیر سرعت توقف
پارامتر P01.24=0.4s زمان تأخیر مربوط به سرعت توقف را تعیین میکند. وجود این تأخیر به کنترل بهتر فرآیند توقف کمک میکند و در کاربرد بالابر باید با رفتار واقعی ترمز و سیستم مکانیکی هماهنگ باشد.
تنظیم ورودیهای چندسرعته بالابر
یکی از قسمتهای مهم Macro بالابر، استفاده از چند ورودی دیجیتال برای انتخاب سرعت است. در این حالت هر ورودی نقش یک بیت از انتخاب سرعت را دارد و ترکیب وضعیت ورودیها، سرعت موردنظر را مشخص میکند.
| پارامتر | ترمینال | مقدار | وظیفه |
|---|---|---|---|
| P05.03 | S3 | 77 | Graded Reference Terminal 1 |
| P05.04 | S4 | 78 | Graded Reference Terminal 2 |
| P05.05 | HDIA | 79 | Graded Reference Terminal 3 |
| P05.06 | HDIB | 80 | Graded Reference Terminal 4 |
با این ساختار، چهار ورودی برای انتخاب سطوح مختلف سرعت در اختیار سیستم قرار میگیرد. در نتیجه میتوان سرعت حرکت بالابر را بر اساس وضعیت فرمان تغییر داد.
تنظیم HDIA و HDIB
پارامتر P05.00 نوع ورودی HDI را تعیین میکند و در Macro مقدار 0x11 تنظیم شده است. در این تنظیم، HDIA و HDIB بهعنوان ورودی دیجیتال مورد استفاده قرار میگیرند.
تنظیم خروجیهای درایو برای ترمز
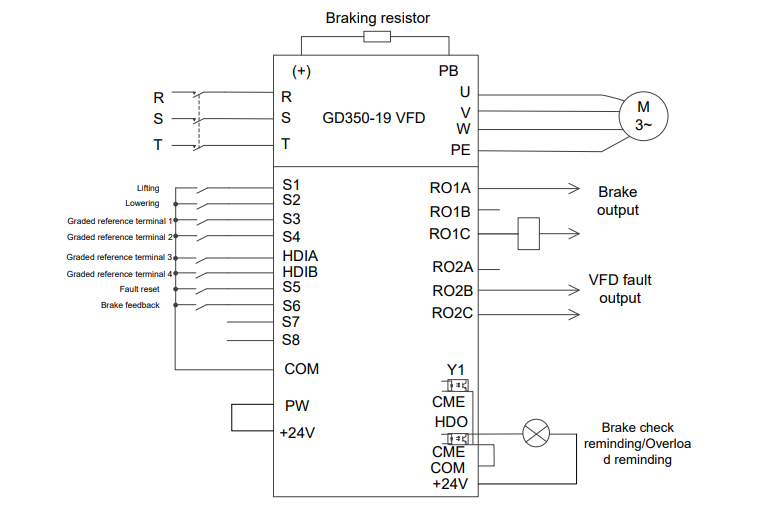
GD350-19 در حالت بالابر، خروجیهای مشخصی را برای کنترل و تشخیص وضعیت ترمز اختصاص میدهد. این بخش یکی از مهمترین قسمتهای Macro است.
| پارامتر | مقدار | کاربرد |
|---|---|---|
| P06.00 | 1 | HDO بهعنوان Open Collector |
| P06.02 | 56 | اعلام Brake Detection |
| P06.03 | 49 | خروجی فرمان ترمز از RO1 |
| P06.04 | 5 | اعلام خطای VFD از RO2 |
در این ساختار، RO1 برای خروجی ترمز استفاده میشود و RO2 میتواند وضعیت خطای درایو را به مدار کنترل منتقل کند. HDO نیز برای عملکرد تشخیص ترمز در Macro تعریف شده است.
حفاظت Underload در بالابر
پارامتر P11.08=0x021 در این Macro باعث فعال بودن حفاظت Underload میشود. این عملکرد برای افزایش ایمنی تجهیزات در شرایطی که بار یا جریان موتور کمتر از حد مورد انتظار باشد استفاده میشود.
سطح پیشهشدار Underload نیز توسط P11.11=15% تعیین شده است. یعنی در Macro، سطح تشخیص پیشهشدار روی 15 درصد تنظیم شده است.
ترمینالهای S5 و S6
| پارامتر | ترمینال | مقدار | وظیفه |
|---|---|---|---|
| P25.01 | S5 | 7 | Fault Reset |
| P25.02 | S6 | 75 | Brake Feedback Signal |
S5 برای Reset کردن خطا و S6 برای دریافت فیدبک وضعیت ترمز استفاده شده است. اگر سیستم بالابر دارای سنسور یا کنتاکت فیدبک ترمز باشد، این ورودی میتواند وضعیت واقعی ترمز را به درایو اعلام کند.
طبق منوال GD350-19، در صورت وجود فیدبک ترمز، P25.02 روی 75 و P90.31 روی 1 قرار میگیرد. اگر فیدبک ترمز وجود نداشته باشد، P90.31 باید روی 0 قرار بگیرد تا خطای کاذب Brake Feedback ایجاد نشود.
سرعتهای چندمرحلهای P90.06 تا P90.10
پارامترهای P90.06 تا P90.10 سرعتهای مختلف بالابر را مشخص میکنند. مقدار این پارامترها بهصورت درصدی از حداکثر فرکانس تعریف میشود.
| پارامتر | مقدار | معادل نسبت به Max Frequency | کاربرد کلی |
|---|---|---|---|
| P90.06 | 10.0% | 10 درصد | سرعت بسیار پایین |
| P90.07 | 30.0% | 30 درصد | سرعت پایین |
| P90.08 | 50.0% | 50 درصد | سرعت متوسط |
| P90.09 | 70.0% | 70 درصد | سرعت بالا |
| P90.10 | 90.0% | 90 درصد | حد بالای سرعت تعریفشده |
برای مثال اگر P00.03 برابر 100Hz باشد، مقدار 50 درصد در P90.08 معادل 50Hz خواهد بود. بنابراین این پارامترها مستقیماً به P00.03 وابسته هستند.
تنظیم گشتاور آزادسازی ترمز
پارامترهای P90.14 و P90.15 برای تعیین گشتاور لازم قبل از آزاد شدن ترمز در جهت Forward و Reverse استفاده میشوند.
| پارامتر | مقدار | کاربرد |
|---|---|---|
| P90.14 | 50.0% | گشتاور آزادسازی ترمز در جهت Forward |
| P90.15 | 30.0% | گشتاور آزادسازی ترمز در جهت Reverse |
این درصدها نسبت به گشتاور نامی موتور تعریف میشوند. به زبان ساده، درایو قبل از آزاد کردن ترمز بررسی میکند که موتور گشتاور لازم را ایجاد کرده باشد.
فرکانس آزاد شدن و بسته شدن ترمز
| پارامتر | مقدار | وظیفه |
|---|---|---|
| P90.16 | 3.00Hz | فرکانس آزاد شدن ترمز Forward |
| P90.17 | 3.00Hz | فرکانس آزاد شدن ترمز Reverse |
| P90.18 | 3.00Hz | فرکانس بسته شدن ترمز Forward |
| P90.19 | 3.50Hz | فرکانس بسته شدن ترمز Reverse |
این پارامترها مشخص میکنند منطق کنترل ترمز در چه محدوده فرکانسی وارد مرحله آزادسازی یا بستن ترمز شود. تفاوت مقدار Forward و Reverse میتواند در طراحی Macro لحاظ شده باشد و نباید بدون بررسی شرایط مکانیکی تغییر کند.
تأخیرهای مربوط به ترمز
| پارامتر | مقدار | توضیح |
|---|---|---|
| P90.20 | 0.000s | تأخیر قبل از آزادسازی ترمز Forward |
| P90.22 | 0.500s | تأخیر بعد از آزادسازی ترمز Forward |
| P90.24 | 0.000s | تأخیر قبل از بستن ترمز Forward |
| P90.26 | 0.100s | تأخیر بعد از بستن ترمز Forward |
این پارامترها زمانبندی بین درایو و ترمز مکانیکی را مشخص میکنند. برای مثال P90.22 تعیین میکند پس از آزاد شدن ترمز، چه مقدار زمان در منطق کنترلی در نظر گرفته شود تا فرآیند حرکت ادامه پیدا کند.
در بالابر، هماهنگی زمانبندی ترمز با موتور اهمیت زیادی دارد؛ زیرا آزاد شدن زودهنگام ترمز یا بسته شدن نامناسب آن میتواند باعث ایجاد ضربه یا حرکت ناخواسته بار شود.
P90.30؛ تشخیص خطای Torque Verification
پارامتر P90.30=2.000s زمان تشخیص خطای Torque Verification را مشخص میکند. در واقع درایو برای بررسی اینکه شرایط لازم برای کنترل ترمز و تولید گشتاور فراهم شده است، یک بازه زمانی مشخص در نظر میگیرد.
اگر در این بازه شرایط مورد انتظار فراهم نشود، منطق حفاظتی بالابر میتواند وضعیت Torque Verification را بررسی کرده و در صورت برقرار بودن شرایط خطا، واکنش حفاظتی انجام دهد.
P90.31؛ مانیتورینگ وضعیت ترمز
پارامتر P90.31=1 باعث فعال شدن مانیتورینگ جریان ترمز و تشخیص فیدبک ترمز میشود.
| پارامتر | مقدار | کاربرد |
|---|---|---|
| P90.31 | 1 | فعال بودن Brake Current Monitoring و Brake Feedback Detection |
اگر سیستم شما دارای فیدبک واقعی ترمز باشد، این عملکرد میتواند وضعیت ترمز را با سیگنال ورودی بررسی کند. در صورتی که اصلاً فیدبک ترمز در مدار وجود نداشته باشد، فعال بودن این عملکرد میتواند باعث گزارش خطای فیدبک شود؛ منوال نیز برای چنین شرایطی P90.31=0 را توصیه میکند.
P91.08؛ افزایش سرعت برای بار سبک
پارامتر P91.08 مربوط به انتخاب عملکرد Light Load Speed Boost است. مقدار ارائهشده در Macro برابر 2 یعنی Constant Power Speed Limit است.
این پارامتر در شرایط بار سبک به منطق محدود کردن سرعت بر اساس ناحیه توان ثابت مربوط میشود و در سیستمهایی که سرعت بالابر با شرایط بار تغییر میکند، میتواند در مدیریت محدوده سرعت نقش داشته باشد.
جدول کامل پارامترهای Macro حالت Open Loop
| پارامتر | مقدار | کاربرد |
|---|---|---|
| P00.00 | 1 | SVC؛ کنترل برداری بدون انکودر |
| P00.01 | 1 | فرمان حرکت از ترمینال |
| P00.03 | 100.00Hz | حداکثر فرکانس خروجی |
| P00.04 | 90.00Hz | حد بالای فرکانس کاری |
| P00.06 | 15 | مرجع سرعت چندمرحلهای |
| P00.11 | 8.0s | زمان شتاب |
| P00.12 | 4.0s | زمان کاهش سرعت |
| P00.14 | 1.5kHz | فرکانس کریر |
| P01.01 | 1.00Hz | فرکانس شروع |
| P01.15 | 1.50Hz | سرعت توقف |
| P01.24 | 0.4s | تأخیر سرعت توقف |
| P05.00 | 0x11 | HDIA و HDIB بهعنوان ورودی دیجیتال |
| P05.03 | 77 | S3؛ مرجع چندمرحلهای 1 |
| P05.04 | 78 | S4؛ مرجع چندمرحلهای 2 |
| P05.05 | 79 | HDIA؛ مرجع چندمرحلهای 3 |
| P05.06 | 80 | HDIB؛ مرجع چندمرحلهای 4 |
| P06.00 | 1 | HDO؛ خروجی Open Collector |
| P06.02 | 56 | اعلام تشخیص ترمز |
| P06.03 | 49 | RO1؛ خروجی ترمز |
| P06.04 | 5 | RO2؛ اعلام خطای VFD |
| P11.08 | 0x021 | فعال بودن Underload Protection |
| P11.11 | 15% | سطح پیشهشدار Underload |
| P25.01 | 7 | S5؛ Reset خطا |
| P25.02 | 75 | S6؛ فیدبک ترمز |
| P90.04 | 1 | فعال بودن منطق اختصاصی ترمز |
| P90.06 | 10.0% | سرعت مرحله 0 |
| P90.07 | 30.0% | سرعت مرحله 1 |
| P90.08 | 50.0% | سرعت مرحله 2 |
| P90.09 | 70.0% | سرعت مرحله 3 |
| P90.10 | 90.0% | سرعت مرحله 4 |
| P90.14 | 50.0% | گشتاور آزادسازی ترمز Forward |
| P90.15 | 30.0% | گشتاور آزادسازی ترمز Reverse |
| P90.16 | 3.00Hz | فرکانس آزادسازی ترمز Forward |
| P90.17 | 3.00Hz | فرکانس آزادسازی ترمز Reverse |
| P90.18 | 3.00Hz | فرکانس بستن ترمز Forward |
| P90.19 | 3.50Hz | فرکانس بستن ترمز Reverse |
| P90.20 | 0.000s | تأخیر قبل از آزادسازی ترمز Forward |
| P90.22 | 0.500s | تأخیر بعد از آزادسازی ترمز Forward |
| P90.24 | 0.000s | تأخیر قبل از بستن ترمز Forward |
| P90.26 | 0.100s | تأخیر بعد از بستن ترمز Forward |
| P90.30 | 2.000s | زمان تشخیص Torque Verification |
| P90.31 | 1 | فعال بودن مانیتورینگ وضعیت ترمز |
| P91.08 | 2 | Constant Power Speed Limit |
نکات مهم قبل از تست بالابر
اگر هدف فقط بررسی عملکرد اولیه درایو است، باید شرایط تست با وضعیت واقعی بار متفاوت در نظر گرفته شود. منوال GD350-19 برای تست بدون بار توصیههایی درباره Underload، Torque Verification و زمانهای ACC/DEC ارائه کرده است. همچنین اگر مقاومت ترمز خارجی در مدار وجود نداشته باشد، افزایش زمان ACC/DEC میتواند برای جلوگیری از خطای اضافهولتاژ باس در توقف سریع لازم باشد.
در زمان تست، ابتدا حرکت با سرعت پایین انجام شود و جهت حرکت بالابر، عملکرد ترمز، فرمان بالا و پایین، فیدبک ترمز و وضعیت جریان موتور بررسی شود. اگر جهت فرمان با جهت واقعی حرکت بار مطابقت نداشت، منوال GD350-19 تغییر دو فاز از خروجیهای U، V و W را بهعنوان روش اصلاح جهت موتور مطرح میکند.
تعمیر و عیبیابی درایو GD350-19
در صورتی که درایو GD350-19 با خطاهایی مانند مشکل ترمز، عدم حرکت موتور، خطای فیدبک ترمز، اضافهجریان یا اختلال در کنترل بالابر مواجه شود، ابتدا باید سیمبندی و پارامترهای مربوط به همان عملکرد بررسی شوند. برای مشکلات سختافزاری نیز میتوانید از بخش تعمیر درایو اینوت برق موشن استفاده کنید.
برای آشنایی با خدمات تعمیرات درایو و اینورتر نیز میتوانید صفحه تعمیرات برق موشن را مشاهده کنید. همچنین برای دریافت اطلاعات محصولات و خدمات اینوت، صفحه نمایندگی اینوت در دسترس است.
جمعبندی
برای راهاندازی بالابر اینوت GD350-19 در حالت Open Loop، ابتدا باید سیمبندی و اطلاعات موتور بررسی شود، سپس اتوتیون استاتیک انجام شود و در ادامه P90.00=1 برای فعال کردن Macro بالابر Open Loop انتخاب شود. پس از آن پارامترهای سرعت، ورودیهای چندمرحلهای، خروجی ترمز، گشتاور آزادسازی ترمز، فرکانس آزادسازی و بستن ترمز و فیدبک ترمز باید مطابق ساختار واقعی سیستم بررسی شوند.
پارامترهای P90.14 و P90.15 در کنترل گشتاور قبل از آزادسازی ترمز، P90.16 تا P90.19 در منطق فرکانسی ترمز و P90.30 و P90.31 در بررسی وضعیت و عملکرد ترمز نقش مهمی دارند. به همین دلیل در زمان راهاندازی بالابر، تغییر این پارامترها باید مرحلهبهمرحله و همراه با تست کنترلشده انجام شود.
خرید و تعمیرات تجهیزات INVT
جهت خرید HMI اینوت، PLC اینوت، اینورتر INVT و سایر محصولات اتوماسیون صنعتی یا برای تعمیرات تجهیزات اینوت با برق موشن تماس بگیرید.
فروش محصولات INVT 09331234717 اجرای پروژههای اتوماسیون صنعتی 09381234717 تعمیرات تجهیزات INVT 09011234717راهنمای کیپد درایو GD10 اینوت کیپد درایو GD10 اینوت یکی از اصلیترین ابزارهای کنترل، تنظیم و مشاهده وضعیت اینورتر است. کاربر از طریق این صفحهکلید میتواند پارامترهای درایو را تغییر دهد، فرکانس کاری موتور را مشاهده و تنظیم کند، فرمان RUN و STOP صادر کند، وضعیت ورودی و خروجیها را بررسی کرده و در زمان […]
آموزش مدباس پی ال سی فتک استفاده از مدباس پی ال سی فتک یکی از روشهای رایج برای برقراری ارتباط بین PLC و تجهیزات صنعتی مانند اینورتر، HMI، کنتور، سنسور، کنترلر و سایر تجهیزات دارای پروتکل Modbus است.مدباس یک پروتکل ارتباطی «Master/Slave» (ارباب/برده) یا در نسخههای جدیدتر «Client/Server» است. این پروتکل بسیار ساده، باز (Open […]
لیست خطاها و آلارم های اینورتر GD350A + عیب یابی اینورتر GD350A اینوت (INVT) یکی از درایوهای پیشرفته اینوت برای کاربردهای صنعتی است و هنگام بروز شرایط غیرعادی، کد خطا یا آلارم را روی کیپد نمایش میدهد. شناخت خطاهای اینورتر GD350A و بررسی علت ایجاد هر کد، باعث میشود عیبیابی درایو سریعتر و دقیقتر انجام […]
تنظیمات بالابر درایو اینوت GD350-19 در حالت Open Loop درایو GD350-19 برای کاربردهای بالابر و جرثقیل دارای ماکروی اختصاصی است. در حالت Open Loop، با قرار دادن پارامتر P90.00=1، درایو وارد حالت کنترل برداری بدون انکودر برای کاربرد بالابر میشود. در این حالت بخشی از پارامترهای ورودی، خروجی، چندسرعته، ترمز و حفاظت بهصورت اختصاصی برای […]
لیست خطاهای اینورتر GD10 اینوت درایو INVT GD10 در هنگام بروز شرایط غیرعادی، کد خطا را روی نمایشگر کیپد نشان میدهد. بررسی کد خطا و پارامترهای ثبتشده در گروه P07 میتواند به شناسایی علت مشکل و انجام عیبیابی دقیقتر کمک کند. نمایش خطا و اطلاعات ثبتشده در GD10 در زمان بروز خطا، چراغ TRIP روشن […]
انکودر زیمنس چیست؟ معرفی کامل Encoder های زیمنس، مدلهای ERN و EQN و انکودرهای PROFINET انکودر زیمنس یکی از تجهیزات مهم در سیستمهای کنترل حرکت، اتوماسیون صنعتی و سروو است که برای اندازهگیری موقعیت، سرعت، جهت چرخش و در برخی کاربردها زاویه محور مورد استفاده قرار میگیرد. در سیستمهای اتوماسیون صنعتی، اطلاعات انکودر میتواند به […]
PLC فتک FATEK | معرفی سریها و نحوه پلاکخوانی شرکت FATEK تایوان از سال 1992 در حوزه اتوماسیون صنعتی فعالیت میکند و یکی از تولیدکنندگان تجهیزات کنترل صنعتی از جمله PLC و HMI با برند فتک است. PLCهای فتک در خانوادههای مختلفی از جمله B1 / B1Z و FBS عرضه شدهاند و برای برنامهنویسی و […]
درایوهای فرکانس متغیر(VFD)شرکت Electric Fuji از پیشرفته ترین تجهیزات کنترل دور موتور در صنعت هستند. این درایوها با تنظیم دقیق فرکانس و ولتاژ خروجی، علاوه بر بهینه سازی مصرف انرژی، کنترل گشتاور و سرعت را با دقت بالا فراهم میکنند. این مقاله به بررسی ساختار،کاربردها و نکات فنی سری های مختلف درایو فوجی میپردازد کاربردهای […]
معرفی سری TS 600 INVT اینوت معرفی PLC سری INVT TS600 سری TS600 جدیدترین خانواده PLCهای هوشمند شرکت INVT است که برای کنترل ماشینآلات، سیستمهای Motion Control و خطوط تولید با سرعت بالا طراحی شده است. این سری با پردازنده 1 گیگاهرتزی، پشتیبانی از شبکه EtherCAT، دو پورت Ethernet در مدلهای بالاتر، قابلیت کنترل همزمان […]







نظری برای این وجود ندارد.