منوال فارسی اینورتر اشنایدر ATV31 | کاتالوگ و راهنمای تنظیمات درایو ATV31
منوال فارسی و تنظیم پارامتر درایو اشنایدر ATV31
درایو Schneider Altivar 31 یا ATV31 یکی از درایوهای کنترل دور اشنایدر برای موتورهای آسنکرون است که امکان تنظیم سرعت، شتاب و توقف، کنترل ورودی و خروجیها، کنترل برداری بدون سنسور، ترمز DC، کنترل PID، سرعتهای پیشتنظیمشده و ارتباطات صنعتی را فراهم میکند.
در این مقاله از ساختار منوال برنامهنویسی ATV31 استفاده شده و مهمترین پارامترهایی که معمولاً در نصب، راهاندازی، عیبیابی و تنظیمات کاربردی مورد نیاز هستند به زبان فارسی توضیح داده میشوند.
هدف این راهنما این است که هنگام کار با کیپد درایو، فقط با نام پارامتر مواجه نشوید و بدانید هر پارامتر در کدام گروه قرار دارد و چه زمانی باید آن را تغییر دهید.
منوال فارسی ATV31 چه پارامترهایی را پوشش میدهد؟
منوال برنامهنویسی ATV31 پارامترها را در چند گروه اصلی قرار میدهد.
گروه SEt- برای تنظیمات عمومی و عملیاتی درایو استفاده میشود.
گروه drC- مربوط به اطلاعات و مدل کنترل موتور است.
گروه I-O- برای تنظیم ورودیها و خروجیهای دیجیتال و آنالوگ کاربرد دارد.
گروه CtL- مربوط به منبع فرمان، مرجع فرکانس و کانالهای کنترل است.
گروه FUn- امکانات کاربردی مانند سرعتهای پیشتنظیمشده، Jog، PID، ترمز و برخی عملکردهای پیشرفته را در بر میگیرد.
همچنین گروههای FLt- برای خطاها، COM- برای ارتباطات و SUP- برای نمایش و مانیتورینگ استفاده میشوند.
مراحل اصلی تنظیم ATV31
قبل از تنظیم پارامترها ابتدا باید پلاک موتور، ولتاژ شبکه، توان موتور و نوع اتصال موتور بررسی شود.
پس از روشن شدن درایو، ابتدا فرکانس استاندارد موتور با پارامتر bFr بررسی میشود.
در مرحله بعد اطلاعات اصلی موتور در گروه drC- وارد میشود.
اطلاعات پلاک شامل ولتاژ نامی، فرکانس نامی، جریان نامی، دور نامی و ضریب توان موتور است.
بعد از ورود صحیح اطلاعات موتور، در صورت مناسب بودن شرایط، اتوتیون با پارامتر tUn انجام میشود.
در ادامه باید منبع فرمان و مرجع فرکانس مشخص شود.
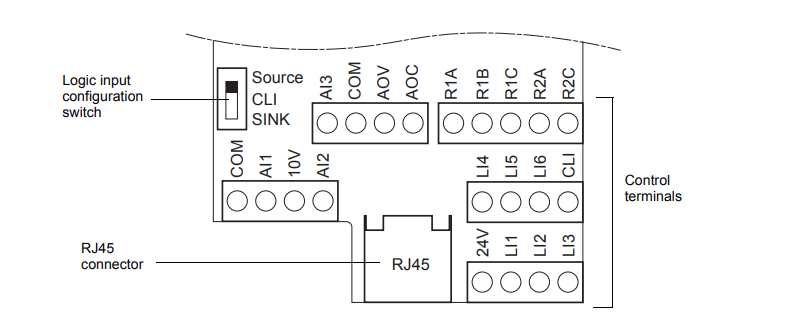
برای فرمان از ترمینال، تنظیمات گروه I-O- و CtL- اهمیت زیادی دارند.
برای کنترل سرعت با ولوم یا سیگنال آنالوگ نیز باید منبع مرجع فرکانس در CtL- مشخص شود.
در نهایت شتاب، توقف، حداقل سرعت، حداکثر سرعت و حفاظت حرارتی در گروه SEt- تنظیم میشوند.
پارامترهای مهم SEt- درایو ATV31
گروه SEt- یکی از مهمترین منوها برای تنظیمات روزمره درایو است.
پارامتر ACC زمان شتابگیری موتور را تعیین میکند.
پارامتر dEC زمان کاهش سرعت موتور را تعیین میکند.
پارامترهای AC2 و dE2 برای رمپ دوم شتاب و توقف استفاده میشوند.
LSP حداقل فرکانس کاری و HSP حداکثر فرکانس مرجع را مشخص میکنند.
پارامتر ItH جریان حرارتی نامی موتور برای حفاظت حرارتی است.
در موتورهایی که در سرعت پایین گشتاور کافی ندارند، UFr میتواند برای جبران ولتاژ یا IR Compensation مورد استفاده قرار گیرد.
FLG بهره حلقه فرکانس و StA پایداری حلقه سرعت را تنظیم میکنند.
SLP مربوط به جبران لغزش موتور است.
پارامترهای IdC و tdC برای ترمز تزریق جریان DC کاربرد دارند.
| پارامتر | گروه | کاربرد مهم |
|---|---|---|
| ACC | SEt- | زمان شتابگیری از صفر تا فرکانس نامی |
| dEC | SEt- | زمان کاهش سرعت از فرکانس نامی تا صفر |
| AC2 | SEt- | زمان شتابگیری رمپ دوم |
| dE2 | SEt- | زمان توقف رمپ دوم |
| LSP | SEt- | حداقل فرکانس موتور |
| HSP | SEt- | حداکثر فرکانس مرجع |
| ItH | SEt- | جریان حرارتی نامی موتور |
| UFr | SEt- | جبران IR یا Voltage Boost |
| FLG | SEt- | بهره حلقه فرکانس |
| StA | SEt- | پایداری حلقه فرکانس |
| SLP | SEt- | جبران لغزش موتور |
| IdC | SEt- | سطح جریان ترمز DC |
| tdC | SEt- | زمان ترمز DC |
| JPF | SEt- | فرکانس Skip برای جلوگیری از رزونانس |
| JGF | SEt- | فرکانس Jog |
| CLI | SEt- | محدود کردن جریان موتور |
| tLS | SEt- | زمان مجاز کار در سرعت پایین |
تنظیم ACC و dEC در ATV31
اگر موتور هنگام استارت با شتاب زیادی حرکت میکند، باید مقدار ACC افزایش داده شود.
هرچه مقدار ACC بیشتر باشد، زمان رسیدن موتور به فرکانس مورد نظر بیشتر خواهد شد.
پارامتر dEC نیز زمان توقف روی رمپ را مشخص میکند.
برای بارهای سنگین یا اینرسی بالا، کاهش بیش از حد dEC میتواند باعث افزایش ولتاژ DC Bus و ایجاد خطای اضافهولتاژ شود.
در چنین شرایطی باید زمان توقف مناسب برای بار انتخاب شود.
درایو ATV31 همچنین امکان استفاده از رمپ دوم با AC2 و dE2 را فراهم میکند.
تنظیم LSP و HSP
پارامتر LSP حداقل فرکانسی است که درایو در پایینترین مرجع به موتور اعمال میکند.
پارامتر HSP سقف فرکانس کاری درایو در بیشترین مرجع است.
اگر مرجع سرعت از ورودی آنالوگ دریافت شود، محدوده عملکرد آن با LSP و HSP مشخص میشود.
تنظیم HSP باید با مشخصات موتور و محدودیتهای مکانیکی دستگاه هماهنگ باشد.
پارامترهای drC-؛ تنظیم موتور در ATV31
گروه drC- برای تنظیم مدل کنترل و مشخصات اصلی موتور استفاده میشود.
پارامتر UnS ولتاژ نامی موتور است.
FrS فرکانس نامی موتور را مشخص میکند.
nCr جریان نامی موتور از روی پلاک تنظیم میشود.
nSP سرعت نامی موتور بر حسب دور بر دقیقه است.
COS ضریب توان موتور را مشخص میکند.
ورود صحیح این اطلاعات برای عملکرد صحیح کنترل موتور اهمیت زیادی دارد.
| پارامتر | گروه | کاربرد |
|---|---|---|
| bFr | drC- | فرکانس استاندارد موتور، معمولاً 50 یا 60 هرتز |
| UnS | drC- | ولتاژ نامی موتور |
| FrS | drC- | فرکانس نامی موتور |
| nCr | drC- | جریان نامی موتور |
| nSP | drC- | دور نامی موتور |
| COS | drC- | ضریب توان موتور |
| rSC | drC- | مقاومت استاتور در حالت سرد |
| tUn | drC- | Auto-tuning موتور |
| UFt | drC- | انتخاب نوع نسبت ولتاژ به فرکانس |
| nrd | drC- | مدولاسیون تصادفی فرکانس سوئیچینگ |
| SFr | drC- | فرکانس سوئیچینگ |
| tFr | drC- | حداکثر فرکانس خروجی |
Auto-Tuning درایو ATV31
یکی از مهمترین مراحل تنظیم ATV31، انجام Auto-tuning صحیح موتور است.
برای این کار ابتدا پارامترهای UnS، FrS، nCr، nSP و COS باید صحیح باشند.
سپس پارامتر tUn برای انجام اتوتیون استفاده میشود.
در حالت YES اتوتیون در اولین فرصت مناسب انجام شده و پس از آن وضعیت پارامتر تغییر میکند.
اتوتیون میتواند در شرایط مشخص به صورت rUn، POn یا از طریق ورودی منطقی نیز فعال شود.
طبق منوال، در زمان Auto-tuning موتور با جریان نامی کار میکند و فرآیند معمولاً کوتاه است.
انتخاب نوع کنترل موتور با UFt
پارامتر UFt نوع نسبت ولتاژ به فرکانس یا روش کنترل موتور را مشخص میکند.
گزینه n برای کنترل برداری بدون سنسور در کاربردهای گشتاور ثابت استفاده میشود.
گزینه P برای بارهای گشتاور متغیر مانند پمپ و فن کاربرد دارد.
گزینه L برای گشتاور ثابت و موتورهای موازی یا موتورهای خاص استفاده میشود.
گزینه nLd برای کاربردهای گشتاور متغیر با نیاز کمتر به دینامیک بالا و با هدف صرفهجویی انرژی در نظر گرفته شده است.
گروه I-O-؛ تنظیم ورودی و خروجی
در منوی I-O- نحوه عملکرد ورودیهای دیجیتال، ورودیهای آنالوگ، رلهها و خروجی آنالوگ تنظیم میشود.
پارامتر tCC نوع کنترل دو سیمه یا سه سیمه را مشخص میکند.
در کنترل دو سیمه، وضعیت ورودی میتواند فرمان Run یا Stop را تعیین کند.
در کنترل سه سیمه، پالسهای Start و Stop برای کنترل موتور استفاده میشوند.
پارامتر tCt نوع عملکرد کنترل دو سیمه را مشخص میکند.
پارامتر rrS برای اختصاص ورودی مربوط به جهت معکوس کاربرد دارد.
ورودیهای AI1، AI2 و AI3 میتوانند بر اساس کاربرد به عنوان منابع مختلف مرجع سرعت یا سیگنالهای آنالوگ مورد استفاده قرار گیرند.
برای AI3 پارامترهای CrL3 و CrH3 محدوده پایین و بالای سیگنال را تعیین میکنند.
در خروجی آنالوگ، AO1t نوع سیگنال 0-20mA، 4-20mA یا 0-10V را تعیین میکند.
| پارامتر | گروه | کاربرد |
|---|---|---|
| tCC | I-O- | انتخاب کنترل 2 سیمه، 3 سیمه یا Local |
| tCt | I-O- | نوع کنترل 2 سیمه |
| rrS | I-O- | اختصاص ورودی جهت معکوس |
| CrL3 | I-O- | مقدار سرعت پایین متناظر با AI3 |
| CrH3 | I-O- | مقدار سرعت بالا متناظر با AI3 |
| AO1t | I-O- | انتخاب نوع خروجی آنالوگ |
| dO | I-O- | اختصاص خروجی آنالوگ/دیجیتال |
| r1 | I-O- | عملکرد رله R1 |
| r2 | I-O- | عملکرد رله R2 |
تنظیم فرمان و مرجع فرکانس در CtL-
اگر بخواهیم مشخص کنیم درایو فرمان Start/Stop را از کجا بگیرد یا مرجع سرعت از کدام ورودی دریافت شود، باید به منوی CtL- مراجعه کنیم.
پارامتر Fr1 منبع Reference 1 را مشخص میکند.
منبع Fr1 میتواند AI1، AI2، AI3 یا در مدلهای مربوطه AIP باشد.
در سطح دسترسی مناسب، منابع دیگری مانند +/- Speed، Remote Terminal، Modbus و CANopen نیز قابل انتخاب هستند.
پارامتر Fr2 منبع Reference 2 را مشخص میکند.
پارامتر rFC برای جابهجایی بین مرجع Fr1 و Fr2 استفاده میشود.
این جابهجایی میتواند از طریق Logic Input یا کنترلورد ارتباطی نیز انجام شود.
پارامتر CHCF در سطح دسترسی L3 برای انتخاب حالت Combined یا Separate کاربرد دارد.
در حالت Separate میتوان کانال کنترل و کانال Reference را مستقل از یکدیگر تنظیم کرد.
| پارامتر | گروه | کاربرد |
|---|---|---|
| LAC | CtL- | سطح دسترسی عملکردها |
| Fr1 | CtL- | مرجع فرکانس شماره 1 |
| Fr2 | CtL- | مرجع فرکانس شماره 2 |
| rFC | CtL- | انتخاب بین Reference 1 و 2 |
| CHCF | CtL- | Combined یا Separate کردن کانالها |
| Cd1 | CtL- | کانال فرمان شماره 1 |
| Cd2 | CtL- | کانال فرمان شماره 2 |
| CCS | CtL- | انتخاب کانال کنترل Cd1 یا Cd2 |
| LCC | CtL- | کنترل از Remote Terminal |
| PSt | CtL- | اولویت فرمان STOP |
| rOt | CtL- | جهت مجاز چرخش |
تنظیم سرعت با پتانسیومتر یا ورودی آنالوگ
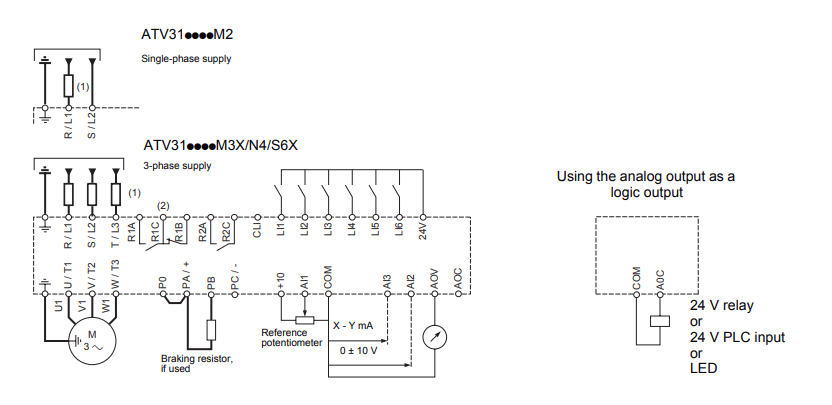
در حالت معمول میتوان AI1 را به عنوان مرجع سرعت 0 تا 10 ولت استفاده کرد.
در این حالت منبع مرجع در پارامتر Fr1 روی AI1 قرار میگیرد.
محدوده فرکانس خروجی توسط LSP و HSP مشخص میشود.
در صورتی که سیگنال از AI3 و به شکل 4 تا 20 میلیآمپر دریافت شود، پارامترهای CrL3 و CrH3 برای تعیین محدوده ورودی کاربرد دارند.
این روش برای کاربردهایی که PLC یا کنترلر فرآیندی فرمان سرعت را به شکل آنالوگ ارسال میکند، بسیار کاربردی است.
پارامترهای FUn-؛ امکانات کاربردی ATV31
منوی FUn- شامل عملکردهای کاربردی و پیشرفته درایو است.
در این گروه میتوان سرعتهای پیشتنظیمشده، Jog، کنترل PID، ترمز، تغییر رمپ و برخی عملکردهای کاربردی دیگر را تنظیم کرد.
سرعتهای پیشتنظیمشده با پارامترهایی مانند SP2 تا SP16 تنظیم میشوند.
فرکانس Jog با پارامتر JGF در گروه SEt- قابل تنظیم است و فعالسازی عملکرد Jog از FUn- انجام میشود.
در کاربردهای پمپ و بوسترپمپ، بخش PID اهمیت بیشتری پیدا میکند.
پارامترهای rPG و rIG برای تنظیم بهره تناسبی و انتگرالی کنترلر PID کاربرد دارند.
FbS ضریب مقیاسدهی فیدبک PID است.
PIC جهت اصلاح PID را مشخص میکند.
| پارامتر | گروه | کاربرد |
|---|---|---|
| SP2 | FUn- | سرعت پیشتنظیمشده دوم |
| SP3 | FUn- | سرعت پیشتنظیمشده سوم |
| SP4...SP16 | FUn- | سرعتهای پیشتنظیمشده بعدی |
| rPG | SEt- / FUn- | بهره تناسبی PID |
| rIG | SEt- / FUn- | بهره انتگرالی PID |
| FbS | SEt- / FUn- | ضریب فیدبک PID |
| PIC | SEt- / FUn- | معکوس کردن جهت اصلاح PID |
تنظیم PI برای پمپ و بوسترپمپ
در کاربردهای پمپ، هدف کنترلر PI این است که فشار یا کمیت فرآیندی در مقدار تنظیمشده باقی بماند.
برای این کار مرجع PI و فیدبک باید به صورت صحیح تعریف شوند.
پارامتر rPI مرجع داخلی PI را مشخص میکند.
پارامتر rPG بهره تناسبی و rIG بهره انتگرالی را تنظیم میکنند.
تغییر بیش از حد بهره میتواند باعث ناپایداری یا نوسان سیستم شود.
در سیستمهای بوسترپمپ باید تنظیمات PI همراه با زمان شتاب و توقف و محدودیتهای موتور انجام شود.
فرکانس Skip و جلوگیری از رزونانس
اگر ماشین در یک محدوده فرکانسی دچار لرزش یا رزونانس شود، میتوان از JPF استفاده کرد.
JPF باعث میشود درایو برای مدت طولانی در محدوده اطراف فرکانس بحرانی کار نکند.
پارامتر JF2 نیز برای فرکانس Skip دوم استفاده میشود.
این قابلیت در فنها، پمپها و ماشینهایی که یک سرعت مکانیکی بحرانی دارند میتواند مفید باشد.
محدود کردن جریان با CLI
پارامتر CLI برای محدود کردن جریان موتور و در نتیجه محدود کردن گشتاور و افزایش دمای موتور کاربرد دارد.
در بارهایی که احتمال اضافهبار وجود دارد، مقدار مناسب Current Limit باید با توجه به موتور و کاربرد تعیین شود.
برای محدودیت دوم جریان نیز پارامتر CL2 وجود دارد.
ترمز DC در ATV31
در صورت نیاز به نگهداشتن موتور پس از توقف یا ایجاد ترمز الکتریکی، پارامترهای ترمز DC مورد استفاده قرار میگیرند.
IdC سطح جریان تزریق DC را تعیین میکند.
tdC مدت زمان تزریق DC را مشخص میکند.
پارامترهای tdC1 و SdC1 نیز برای تزریق DC خودکار در حالت توقف استفاده میشوند.
برای برخی کاربردها سطح دوم جریان و زمان دوم نیز با SdC2 و tdC2 قابل تنظیم است.
Remote Terminal در ATV31
در صورت استفاده از Remote Terminal، امکان کنترل و تنظیم درایو از ترمینال راه دور فراهم میشود.
پارامتر LCC برای فعال کردن کنترل از Remote Terminal استفاده میشود.
در این حالت مرجع سرعت میتواند توسط پارامتر LFr تنظیم شود.
مقادیر LFr پس از قطع برق به صفر برمیگردد.
همچنین میتوان تنظیمات را روی Remote Terminal ذخیره و برای درایو دیگری با ریتینگ مشابه منتقل کرد.
پارامترهای مهم برای یک تنظیم استاندارد
| گروه | پارامتر | برای چه کاری؟ |
|---|---|---|
| SEt- | ACC / dEC | تنظیم شتاب و توقف |
| SEt- | LSP / HSP | محدوده سرعت |
| SEt- | ItH | حفاظت حرارتی موتور |
| SEt- | FLG / StA | پاسخ دینامیکی و پایداری موتور |
| drC- | UnS | ولتاژ پلاک موتور |
| drC- | FrS | فرکانس پلاک موتور |
| drC- | nCr | جریان پلاک موتور |
| drC- | nSP | دور پلاک موتور |
| drC- | COS | ضریب توان موتور |
| drC- | tUn | Auto-tuning |
| drC- | UFt | نوع کنترل موتور |
| I-O- | tCC | دو سیمه یا سه سیمه |
| I-O- | rrS | فرمان Reverse |
| CtL- | Fr1 | منبع مرجع سرعت |
| CtL- | rFC | تعویض مرجع سرعت |
| CtL- | Cd1 | منبع فرمان |
| FUn- | SP2...SP16 | سرعتهای پیشتنظیمشده |
| FUn- | PID | کنترل فرآیندی |
| FLt- | Atr | تنظیمات Restart بعد از خطا |
| COM- | Communication | ارتباط Modbus/CANopen |
تنظیم ATV31 با فرمان ترمینال و ولوم
برای یک کاربرد متداول میتوان فرمان Run را از Logic Input دریافت کرد و مرجع سرعت را از AI1 گرفت.
در این حالت نوع کنترل در گروه I-O- مشخص میشود.
سپس در گروه CtL-، پارامتر Fr1 روی AI1 قرار میگیرد.
با افزایش ولتاژ AI1، فرکانس مرجع در محدوده LSP تا HSP تغییر میکند.
در این روش باید سیمبندی واقعی ورودیها با تنظیمات نرمافزاری درایو مطابقت داشته باشد.
تنظیم ATV31 برای Reverse
برای فعال کردن جهت معکوس، ورودی منطقی مورد نظر در پارامتر rrS اختصاص داده میشود.
در صورت استفاده از کنترل دو سیمه، وضعیت ورودی میتواند جهت چرخش را تعیین کند.
در کنترل سه سیمه، ورودی مربوط به Reverse نیز طبق ساختار سه سیمه تنظیم میشود.
قبل از فعال کردن Reverse باید از مناسب بودن جهت چرخش برای ماشین اطمینان حاصل شود.
ذخیره و بازگردانی تنظیمات ATV31
پارامتر SCS برای ذخیره پیکربندی استفاده میشود.
با انتخاب گزینه مناسب در SCS میتوان تنظیم فعلی را در حافظه ذخیره کرد.
پارامتر FCS برای بازگردانی تنظیمات کارخانه یا بازیابی پیکربندی ذخیرهشده کاربرد دارد.
در صورت استفاده از Remote Terminal، منوال امکان ذخیره چند پیکربندی را نیز توضیح میدهد.
برای بازگردانی تنظیمات کارخانه باید توجه داشت که تغییر FCS میتواند بخش زیادی از تنظیمات درایو را به وضعیت انتخابشده برگرداند.
پارامترهای مهم برای عیبیابی و راهاندازی
اگر موتور استارت نمیخورد، ابتدا منبع فرمان در CtL- و وضعیت ورودیهای منطقی در I-O- بررسی شود.
اگر موتور حرکت میکند اما سرعت صحیح نیست، منبع Reference در Fr1 و مقادیر LSP و HSP بررسی شوند.
اگر موتور در سرعت پایین گشتاور کافی ندارد، نوع کنترل UFt و پارامتر UFr اهمیت پیدا میکنند.
اگر موتور ناپایدار است، پارامترهای FLG، StA و SLP باید با احتیاط بررسی شوند.
اگر هنگام توقف خطای اضافهولتاژ رخ میدهد، زمان dEC نباید بدون توجه به اینرسی بار بیش از حد کوتاه انتخاب شود.
اگر موتور بیش از حد گرم میشود، جریان نامی پلاک موتور و پارامتر ItH بررسی شوند.
نمایندگی اشنایدر و خدمات ATV31 در تهران
برای خرید، تعمیر و تنظیم درایوهای اشنایدر، انتخاب مجموعهای که علاوه بر تأمین تجهیز، تجربه عملی در پارامترگذاری و عیبیابی درایو داشته باشد اهمیت زیادی دارد.
برق موشن در زمینه فروش تجهیزات اتوماسیون صنعتی، تعمیر درایو و ارائه خدمات فنی مربوط به اینورترهای اشنایدر فعالیت میکند.
برای جستوجوی خدمات میتوانید عبارتهایی مانند نمایندگی اشنایدر در تهران، فروش درایو اشنایدر، تعمیر درایو اشنایدر و تنظیم پارامتر ATV31 را بررسی کنید.
همچنین در صورت نیاز به خرید، بررسی مدل مناسب قبل از انتخاب درایو اهمیت دارد؛ زیرا نوع موتور، توان، جریان، نوع بار و روش کنترل روی انتخاب درایو اثر مستقیم دارند.
اگر هدف شما تعمیر ATV31 است، قبل از تغییر پارامترهای کنترلی بهتر است کد خطا، شرایط بار، سیمبندی و تنظیمات فعلی ثبت شوند.
فروش و خدمات تجهیزات اتوماسیون صنعتی، تعمیر و تنظیم درایوهای اشنایدر و ارائه مشاوره فنی برای انتخاب و راهاندازی اینورتر.
برای دریافت پیشفاکتور و مشاوره فنی میتوانید با واحد فروش یا تعمیرات برق موشن در ارتباط باشید.
منوال فارسی ATV31؛ جمعبندی تنظیمات مهم
برای یک راهاندازی استاندارد، ابتدا مشخصات پلاک موتور در گروه drC- وارد میشود.
پس از آن در صورت مناسب بودن شرایط، Auto-tuning با tUn انجام میشود.
نوع فرمان و مرجع سرعت در گروههای I-O- و CtL- تنظیم میشوند.
مقادیر شتاب و توقف با ACC و dEC تنظیم میشوند.
حداقل و حداکثر سرعت با LSP و HSP تعیین میشود.
حفاظت حرارتی موتور با ItH تنظیم میشود.
برای عملکردهای پیشرفته مانند PID، سرعتهای پیشتنظیمشده و Jog باید سراغ FUn- رفت.
برای تنظیمات ارتباطی نیز منوی COM- مورد استفاده قرار میگیرد.
در صورت بروز خطا، ابتدا علت خطا باید مشخص شود و سپس پارامترهای مرتبط با شرایط کاری بررسی شوند.
اگر ATV31 شما خطا دارد، موتور بهدرستی استارت نمیخورد، سرعت ناپایدار است یا نیاز به تنظیم پارامترهای درایو دارید، قبل از تغییر تصادفی پارامترها، اطلاعات پلاک موتور و تنظیمات فعلی را بررسی کنید. برق موشن آماده ارائه خدمات فنی در زمینه تعمیر، تنظیم و راهاندازی درایوهای اشنایدر است.
خرید اینورتر اشنایدر
برای خرید و استعلام قیمت اینورتر اشنایدر وارد بخش فروش شوید.
مشاهده و خریدتعمیر اینورتر اشنایدر
برای تعمیر و عیبیابی اینورتر اشنایدر وارد بخش تعمیرات شوید.
مشاهده تعمیراتخرید و تعمیرات تجهیزات SCHNEIDER
جهت خرید HMI اشنایدر، PLC اشنایدر، اینورتر SCHNEIDER و سایر محصولات اتوماسیون صنعتی یا برای تعمیرات تجهیزات اشنایدر با برق موشن تماس بگیرید.
فروش محصولات SCHNEIDER 09331234717 اجرای پروژههای اتوماسیون صنعتی 09381234717 تعمیرات تجهیزات SCHNEIDER 09011234717تلگرام های مهم siemens 1200 برای شبکه با G120 و S120 تلگرام (Telegram) چیست؟ تلگرام در زیمنس یک ساختار استاندارد تبادل داده بین PLC و درایو از طریق PROFINET یا PROFIBUS است. هر تلگرام مشخص میکند چه دادههایی در هر سیکل بین PLC و درایو رد و بدل شوند. این دادهها شامل موارد زیر هستند: […]
درایوهای فانوک یکی از اجزای اصلی در سیستم های کنترل حرکت و ماشین آلات CNC هستند. این تجهیزات وظیفه کنترل دقیق سروو موتور، اسپیندل موتور و محورهای حرکتی دستگاه را بر عهده دارند و مستقیماً روی دقت ماشینکاری، کیفیت سطح، سرعت پاسخ، پایداری حرکت و راندمان کلی دستگاه اثر میگذارند.برخالف درایوهای صنعتی عمومی که بیشتر […]
فهرست مطالب دانلود منوال و کاتالوگ درایو QMA درایوهای صنعتی QMA به عنوان یکی از گزینههای قابل توجه در حوزه کنترل دور موتور و مدیریت مصرف انرژی، در بسیاری از کاربردهای اتوماسیون صنعتی مورد استفاده قرار میگیرند. این اینورترها برای تنظیم سرعت، گشتاور و رفتار دینامیکی موتورهای الکتریکی طراحی شدهاند و میتوانند در ماشینآلات عمومی، […]
کیپد درایو اینوت چیست؟ راهنمای کامل دکمههای کیپد INVT و قابلیتهای آن کیپد درایو اینوت یکی از مهمترین قسمتهای رابط کاربری درایوهای INVT است که به اپراتور و تکنسین اجازه میدهد بدون نیاز به کامپیوتر، بسیاری از تنظیمات، فرمانها و اطلاعات مربوط به درایو را مشاهده و کنترل کند. درایوهای اینوت در مدلهای مختلفی مانند […]
معرفی پی ال سی های دلتا پی ال سی های دلتا از شناخته شده ترین کنترل کننده های منطقی برنامه پذیر در صنعت اتوماسیون هستند. این خانواده به دلیل تنوع بالا در سریها، قیمت مناسب، قابلیت اطمینان قابل قبول و پشتیبانی مناسب نرم افزاری، در پروژه های کوچک تا پیشرفته مورد استفاده قرار میگیرد. دلتا […]
فهرست مطالب دانلود منوال و کاتالوگ درایو میتسوبیشی درایوهای Mitsubishi Electric یکی از تجهیزات پرکاربرد برای کنترل دور، گشتاور و جهت چرخش موتورهای الکتریکی در صنایع مختلف هستند. اینورترهای میتسوبیشی به دلیل کیفیت ساخت بالا، کنترل دقیق موتور، امکانات حفاظتی مناسب و عملکرد پایدار، در ماشینآلات صنعتی، خطوط تولید، پمپها، فنها، نوار نقالهها و […]
تنظیم پارامتر درایو میکرومستر زیمنس MICROMASTER درایو Siemens MICROMASTER یکی از درایوهای شناختهشده زیمنس برای کنترل موتورهای سهفاز در کاربردهای صنعتی است. برای اینکه موتور با عملکرد مناسب، جریان کنترلشده و شتاب و توقف صحیح کار کند، لازم است پارامترهای درایو مطابق اطلاعات پلاک موتور و نوع کاربرد تنظیم شوند. در این آموزش، مهمترین پارامترهای […]
منوال فارسی و کاتالوگ اینورتر INVT GD350A معرفی مشخصات، پارامترها، ترمینالها و کارتهای توسعه اینورتر GD350A معرفی اینورتر INVT GD350A INVT GD350A نسل جدید اینورترهای High Performance شرکت INVT است که به عنوان نسخه ارتقایافته GD350 طراحی شده است. این درایو با استفاده از پلتفرم سختافزاری و نرمافزاری جدید، امکانات گستردهای برای کنترل دقیق موتور، […]
فهرست مطالب دانلود منوال و کاتالوگ درایو زیمنس درایوهای زیمنس (Siemens) از پیشرفتهترین و قابلاعتمادترین تجهیزات کنترل دور موتور در جهان هستند. این درایوها با تنوع مدل، قدرت پردازش بالا و پشتیبانی از پروتکلهای صنعتی، انتخابی مناسب برای پروژههای اتوماسیون صنعتی، ماشینسازی، تهویه مطبوع و صنایع سنگین محسوب میشوند. در این صفحه مجموعهای از […]


نظری برای این وجود ندارد.