تنظیم پارامتر میکرومستر | پارامتر های درایو MICROMASTER SIEMENS

تنظیم پارامتر درایو میکرومستر زیمنس MICROMASTER
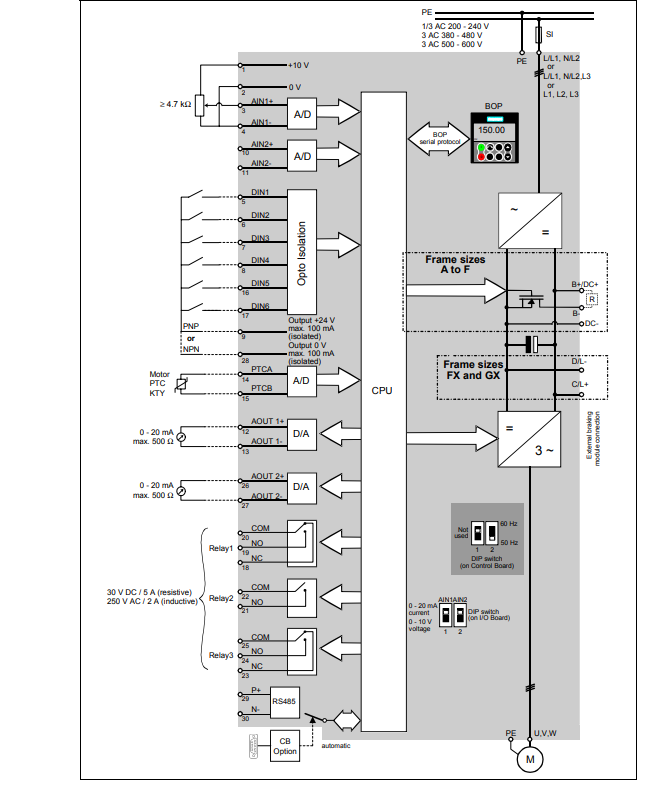
درایو Siemens MICROMASTER یکی از درایوهای شناختهشده زیمنس برای کنترل موتورهای سهفاز در کاربردهای صنعتی است. برای اینکه موتور با عملکرد مناسب، جریان کنترلشده و شتاب و توقف صحیح کار کند، لازم است پارامترهای درایو مطابق اطلاعات پلاک موتور و نوع کاربرد تنظیم شوند.
در این آموزش، مهمترین پارامترهای موردنیاز برای تنظیم درایو میکرومستر از مرحله ورود اطلاعات پلاک موتور تا تعیین فرمان Start/Stop، مرجع فرکانس، محدودیت سرعت، زمان شتاب و کاهش سرعت، مد کنترل و شناسایی مشخصات موتور بررسی میشوند.
راهاندازی سریع MICROMASTER
در MICROMASTER، حالت Quick Commissioning با قرار دادن پارامتر P0010 = 1 فعال میشود. در این حالت مجموعهای از پارامترهای اصلی برای تنظیم موتور و کاربرد درایو در اختیار کاربر قرار میگیرد. زیمنس در فهرست پارامترهای رسمی این درایو، پارامترهای موتور، منبع فرمان، مرجع فرکانس، محدوده سرعت، Ramp، مد کنترل و Motor Data Identification را در فرآیند راهاندازی سریع قرار داده است.
| پارامتر | عنوان | کاربرد |
|---|---|---|
| P0003 | User Access Level | سطح دسترسی به پارامترها |
| P0010 | Quick Commissioning | فعالسازی راهاندازی سریع |
| P0100 | Unit / Frequency Setting | انتخاب استاندارد واحد و فرکانس |
| P0205 | Inverter Application | انتخاب نوع کاربرد |
| P0300 | Motor Type | نوع موتور |
| P0304 | Motor Voltage | ولتاژ نامی موتور |
| P0305 | Motor Current | جریان نامی موتور |
| P0307 | Motor Power | توان نامی موتور |
| P0308 | Motor cos φ | ضریب توان موتور |
| P0309 | Motor Efficiency | راندمان موتور |
| P0310 | Motor Frequency | فرکانس نامی موتور |
| P0311 | Motor Speed | سرعت نامی موتور |
تنظیم سطح دسترسی پارامترها؛ P0003
پارامتر P0003 سطح دسترسی کاربر به پارامترهای MICROMASTER را مشخص میکند. در حالت استاندارد، سطح 1 برای دسترسی به پارامترهای معمول کافی است؛ برای دسترسی به پارامترهای بیشتر میتوان سطح دسترسی را افزایش داد.
| مقدار | سطح | توضیح |
|---|---|---|
| 1 | Standard | پارامترهای استاندارد |
| 2 | Extended | پارامترهای بیشتر برای تنظیمات تخصصی |
| 3 | Expert | دسترسی تخصصی و پیشرفته |
فعال کردن Quick Commissioning؛ P0010
برای شروع فرآیند راهاندازی سریع، مقدار P0010 = 1 قرار داده میشود. مقدار P0010 = 30 نیز در فرآیند Factory Reset مورد استفاده قرار میگیرد.
تنظیم استاندارد فرکانس و واحدها؛ P0100
پارامتر P0100 برای انتخاب سیستم واحد و فرکانس نامی مورد استفاده در تنظیمات موتور استفاده میشود.
| مقدار | تنظیم |
|---|---|
| 0 | kW و 50Hz |
| 1 | HP و 60Hz |
| 2 | kW و 60Hz |
انتخاب نوع کاربرد؛ P0205
پارامتر P0205 نوع کاربرد درایو را مشخص میکند. انتخاب صحیح این پارامتر به نوع بار متصل به موتور وابسته است.
| مقدار | کاربرد |
|---|---|
| 0 | Constant Torque؛ گشتاور ثابت |
| 1 | Variable Torque؛ کاربردهایی مانند فن و پمپ |
ورود اطلاعات پلاک موتور در MICROMASTER
مهمترین بخش تنظیم درایو میکرومستر، ورود صحیح اطلاعات پلاک موتور است. مقدار هر پارامتر باید مطابق پلاک واقعی موتور وارد شود؛ زیرا این اطلاعات در محاسبات کنترلی درایو و در برخی مدهای کنترل اهمیت زیادی دارند.
| پارامتر | اطلاعات موردنیاز | منبع مقدار |
|---|---|---|
| P0300 | نوع موتور | نوع موتور و سیستم کنترل |
| P0304 | ولتاژ نامی موتور | پلاک موتور |
| P0305 | جریان نامی موتور | پلاک موتور |
| P0307 | توان نامی موتور | پلاک موتور |
| P0308 | ضریب توان cos φ | پلاک موتور |
| P0309 | راندمان موتور | پلاک موتور |
| P0310 | فرکانس نامی | پلاک موتور |
| P0311 | سرعت نامی | پلاک موتور |
P0300 — انتخاب نوع موتور
پارامتر P0300 نوع موتور را مشخص میکند. در کاربردهای معمول موتور القایی، مقدار مناسب باید مطابق نوع موتور انتخاب شود. در صورتی که از موتور سنکرون استفاده میشود، تنظیمات مربوط به نوع موتور باید با مشخصات واقعی سیستم مطابقت داشته باشد.
P0304 — ولتاژ نامی موتور
مقدار P0304 باید بر اساس ولتاژ درجشده روی پلاک موتور تنظیم شود. در موتورهایی که امکان اتصال ستاره و مثلث دارند، حتماً ولتاژ مربوط به نحوه اتصال انتخابشده را در نظر بگیرید.
P0305 — جریان نامی موتور
در P0305 جریان نامی موتور را مطابق پلاک وارد کنید. این مقدار یکی از اطلاعات مهم برای حفاظت و محاسبات کنترلی درایو است و نباید با جریان خروجی لحظهای یا جریان نامی خود اینورتر اشتباه گرفته شود.
P0307 — توان نامی موتور
توان نامی موتور در P0307 وارد میشود. واحد توان تحت تأثیر تنظیم P0100 قرار دارد؛ بنابراین قبل از ورود توان، استاندارد واحد را بررسی کنید.
P0308 — ضریب توان موتور
مقدار ضریب توان یا cos φ موتور از روی پلاک در P0308 وارد میشود. اگر مقدار روی پلاک درج شده است، همان مقدار را مبنا قرار دهید.
P0309 — راندمان نامی موتور
در P0309 راندمان نامی موتور از روی پلاک وارد میشود. در برخی شرایط، مقدار راندمان میتواند توسط درایو محاسبه شود؛ اما اگر مقدار واقعی روی پلاک موتور موجود است، ورود مقدار پلاک انتخاب مناسبتری برای تنظیم دقیق است.
P0310 — فرکانس نامی موتور
فرکانس نامی موتور در P0310 وارد میشود. برای موتورهای استاندارد، مقدار درجشده روی پلاک را وارد کنید. انتخاب فرکانس صحیح برای محاسبات موتور و محدوده عملکرد درایو اهمیت دارد.
P0311 — سرعت نامی موتور
سرعت نامی موتور از روی پلاک در P0311 وارد میشود. این مقدار برای عملکرد مناسب کنترل سرعت و محاسبات مربوط به لغزش موتور اهمیت دارد.
تنظیم روش خنککاری موتور؛ P0335
پارامتر P0335 روش خنککاری موتور را مشخص میکند. انتخاب صحیح این پارامتر به ساختار موتور و نوع فن خنککننده آن بستگی دارد.
| مقدار | روش خنککاری |
|---|---|
| 0 | فن متصل به شفت موتور |
| 1 | خنککاری با فن جداگانه |
ضریب اضافهبار موتور؛ P0640
پارامتر P0640 حداکثر جریان خروجی مجاز را بهصورت درصدی از جریان نامی موتور یعنی P0305 تعیین میکند.
| نوع کاربرد | مقدار مرجع |
|---|---|
| گشتاور ثابت | 150% |
| گشتاور متغیر | 110% |
مقدار دقیق باید بر اساس نوع بار، موتور و تنظیمات درایو انتخاب شود و نباید صرفاً با هدف افزایش توان موتور، بدون بررسی شرایط سیستم افزایش داده شود.
انتخاب منبع فرمان Start/Stop؛ P0700
پارامتر P0700 مشخص میکند فرمان Start/Stop از کدام منبع دریافت شود.
| مقدار | منبع فرمان |
|---|---|
| 0 | Reset به تنظیمات کارخانه |
| 1 | BOP؛ صفحهکلید درایو |
| 2 | Terminal Strip |
| 3 | USS روی اتصال BOP |
| 4 | USS روی ترمینالهای COM |
| 5 | Communication Board یا CB |
انتخاب مرجع فرکانس؛ P1000
پارامتر P1000 تعیین میکند فرکانس Setpoint از کجا دریافت شود.
| مقدار | مرجع فرکانس |
|---|---|
| 1 | MOP Setpoint |
| 2 | ورودی آنالوگ |
| 3 | USS روی اتصال BOP |
| 4 | USS روی ترمینالهای COM |
| 5 | Communication Board |
| 6 | ورودی آنالوگ 2 |
حداقل فرکانس؛ P1080
پارامتر P1080 پایینترین فرکانسی را مشخص میکند که موتور میتواند مستقل از Setpoint در آن کار کند. این مقدار در هر دو جهت چرخش اعمال میشود.
برای مثال، اگر P1080 روی 10Hz تنظیم شود، درایو اجازه نمیدهد موتور در محدوده پایینتر از مقدار تعیینشده کار کند، مگر اینکه منطق کنترلی و سایر پارامترهای سیستم شرایط متفاوتی ایجاد کنند.
حداکثر فرکانس؛ P1082
پارامتر P1082 بالاترین فرکانس مجاز موتور را تعیین میکند و برای هر دو جهت چرخش اعمال میشود.
زمان شتاب؛ P1120
P1120 مدت زمان شتابگیری موتور از حالت اولیه تا فرکانس ماکزیمم تعریفشده در P1082 را تعیین میکند.
اگر زمان شتاب خیلی کوتاه انتخاب شود، موتور برای رسیدن سریع به سرعت موردنظر جریان بیشتری نیاز دارد و ممکن است محدودیت جریان یا خطای اضافهجریان ایجاد شود. بنابراین زمان شتاب را متناسب با اینرسی بار و توان موتور انتخاب کنید.
زمان کاهش سرعت؛ P1121
پارامتر P1121 مدت زمان کاهش سرعت موتور از فرکانس تعیینشده تا توقف را مشخص میکند.
در صورتی که زمان کاهش سرعت بیش از حد کوتاه باشد، انرژی برگشتی بار میتواند باعث افزایش ولتاژ DC Link شود و درایو با هشدار یا خطای اضافهولتاژ مواجه شود. در بارهای سنگین و دارای اینرسی بالا، افزایش زمان Deceleration میتواند از این وضعیت جلوگیری کند.
| پارامتر | عنوان | مشکل احتمالی در تنظیم بیش از حد سریع |
|---|---|---|
| P1120 | Acceleration | اضافهجریان و محدودیت جریان |
| P1121 | Deceleration | اضافهولتاژ و محدودیت ولتاژ |
توقف سریع OFF3؛ P1135
P1135 زمان کاهش سرعت هنگام اجرای فرمان OFF3 یا توقف سریع را مشخص میکند.
در صورتی که زمان OFF3 خیلی کوتاه باشد، بهخصوص در بارهای دارای اینرسی بالا، احتمال فعال شدن محدودیت جریان، محدودیت ولتاژ، خطای اضافهجریان F0001 یا اضافهولتاژ F0002 افزایش پیدا میکند.
انتخاب مد کنترل؛ P1300
P1300 یکی از پارامترهای مهم MICROMASTER است و روش کنترل موتور را تعیین میکند.
| مقدار | مد کنترل | کاربرد کلی |
|---|---|---|
| 0 | V/f خطی | کاربردهای عمومی |
| 1 | V/f با FCC | بهبود عملکرد V/f |
| 2 | V/f سهموی | کاربردهای فن و پمپ |
| 5 | V/f برای Textile | کاربردهای نساجی |
| 6 | FCC برای Textile | کاربردهای نساجی |
| 19 | V/f با ولتاژ مستقل | کاربردهای خاص |
| 20 | Sensorless Vector | کنترل برداری بدون سنسور |
| 21 | Vector با سنسور | کنترل برداری با فیدبک |
| 22 | Sensorless Torque | کنترل گشتاور بدون سنسور |
| 23 | Torque با سنسور | کنترل گشتاور با فیدبک |
انتخاب مرجع گشتاور؛ P1500
پارامتر P1500 برای تعیین منبع Torque Setpoint استفاده میشود و بیشتر در کاربردهایی اهمیت دارد که کنترل گشتاور بهصورت مستقیم موردنیاز است.
| مقدار | مرجع گشتاور |
|---|---|
| 0 | بدون مرجع گشتاور اصلی |
| 2 | ورودی آنالوگ |
| 4 | USS روی BOP |
| 5 | USS روی COM |
| 6 | Communication Board |
| 7 | ورودی آنالوگ 2 |
شناسایی مشخصات موتور؛ P1910
پارامتر P1910 برای فعال کردن Motor Data Identification استفاده میشود. این قابلیت به درایو اجازه میدهد برخی مشخصات موتور را برای بهبود محاسبات و عملکرد کنترل شناسایی کند.
| مقدار | وضعیت |
|---|---|
| 0 | شناسایی موتور غیرفعال |
| 1 | فعال کردن شناسایی مشخصات موتور |
پایان راهاندازی سریع؛ P3900
پس از تکمیل تنظیمات Quick Commissioning، پارامتر P3900 برای پایان دادن به فرآیند راهاندازی سریع استفاده میشود. مقدار انتخابشده مشخص میکند که محاسبات و Resetهای مرتبط با فرآیند چگونه انجام شوند.
| مقدار | عملکرد |
|---|---|
| 0 | Quick Commissioning غیرفعال |
| 1 | پایان راهاندازی سریع همراه با محاسبات موتور |
| 2 | شناسایی موتور و Reset تنظیمات مربوط به ورودی و خروجی |
| 3 | شناسایی موتور بدون Reset سایر پارامترها |
ترتیب پیشنهادی تنظیم MICROMASTER
ریست کارخانهای MICROMASTER
اگر لازم باشد پارامترهای درایو به تنظیمات کارخانه برگردند، در مستندات پارامتری Siemens روش Factory Reset با تنظیم P0010 = 30 و سپس P0970 = 1 مشخص شده است. فرآیند Reset حدود چند ثانیه زمان میبرد.
نکات مهم برای تنظیم درایو میکرومستر
یکی از اشتباهات رایج در تنظیم پارامتر درایو زیمنس، وارد کردن اطلاعات تقریبی به جای مقادیر واقعی پلاک موتور است. ولتاژ، جریان، توان، فرکانس و سرعت نامی باید تا حد امکان از پلاک همان موتوری که به خروجی درایو متصل است استخراج شوند.
همچنین تنظیم P1300 بدون توجه به نوع بار میتواند باعث شود عملکرد موتور با انتظار کاربر مطابقت نداشته باشد. برای کاربردهای عمومی میتوان از مدهای V/f استفاده کرد، در حالی که در کاربردهای نیازمند کنترل دقیقتر، مدهای برداری گزینههای تخصصیتری هستند.
در زمان تنظیم P1120 و P1121 نیز نباید فقط به سرعت رسیدن موتور به نقطه مطلوب توجه کرد. این دو پارامتر باید با اینرسی بار، توان موتور، شرایط مکانیکی و محدودیتهای DC Link هماهنگ باشند.
تنظیم و عیبیابی درایو زیمنس با برق موشن
شرکت اتوماسیون برق موشن در زمینه تأمین، تنظیم، راهاندازی، عیبیابی و تعمیر انواع درایوهای صنعتی فعالیت میکند. اگر برای تنظیم پارامترهای MICROMASTER، انتخاب مد کنترل، شناسایی موتور، رفع خطا یا راهاندازی درایو نیاز به بررسی تخصصی دارید، میتوانید اطلاعات پلاک موتور و مدل دقیق درایو را برای کارشناسی ارسال کنید.
برای دریافت مشاوره و خدمات تخصصی با برق موشن تماس بگیرید.

خرید و تعمیرات تجهیزات زیمنس
برق موشن ارائهدهنده خدمات فروش، مشاوره، راهاندازی و تعمیرات درایوهای زیمنس است. برای خرید تجهیزات زیمنس یا دریافت خدمات تعمیرات درایو زیمنس، بخش موردنظر خود را انتخاب کنید.
خرید، تعمیرات و اجرای پروژه SIEMENS
جهت خرید HMI زیمنس، PLC زیمنس، اینورتر SIEMENS و سایر محصولات اتوماسیون صنعتی یا برای تعمیرات و اجرای پروژههای اتوماسیون صنعتی زیمنس با برق موشن تماس بگیرید.
فروش محصولات SIEMENS 09331234717 تعمیرات تجهیزات SIEMENS 09011234717 اجرای پروژههای اتوماسیون صنعتی 09381234717اجرای پروژه های PLC درخواست اجرای پروژه مجموعه برق موشن، صفر تا صد خدمات فروش و اجرای پروژه تجهیزات صنعتی همراه با مشاوره کاملا رایگان ارائه میدهد، برای ثبت درخواست تعمیرات، با شماره تلفن 09381234717 تماس حاصل فرمایید 09381234717 اجرای پروژه PLC | اجرای پروژه پی ال سی در صنایع مختلف توسط برق موشن […]
دانلود منوال و کاتالوگ درایو کومارک درایو یا اینورتر فرکانس متغیر، یکی از مهمترین تجهیزات در اتوماسیون صنعتی و کنترل دور موتورهای AC است. در میان برندهای موجود در بازار، Cumark با سری های مختلف ES توانسته جایگاهی در کاربردهای عمومی، نیمه سنگین و صنعتی پیدا کند. این درایوها برای کنترل سرعت، گشتاور، بهینه سازی […]
آموزش زبان STL زیمنس؛ Counter، Data Block و Logic Control آموزش STL در PLC زیمنس با مثالهای کاربردی فصل چهارم: دستورات Counter در STL Counter یا شمارنده در PLC برای شمارش رویدادها استفاده میشود؛ برای مثال شمارش تعداد قطعات تولیدشده، تعداد دفعات عبور قطعه از سنسور، تعداد سیکلهای دستگاه یا تعداد دفعات اجرای یک فرآیند. […]
منوال فارسی و تنظیم پارامتر درایو اشنایدر ATV31 درایو Schneider Altivar 31 یا ATV31 یکی از درایوهای کنترل دور اشنایدر برای موتورهای آسنکرون است که امکان تنظیم سرعت، شتاب و توقف، کنترل ورودی و خروجیها، کنترل برداری بدون سنسور، ترمز DC، کنترل PID، سرعتهای پیشتنظیمشده و ارتباطات صنعتی را فراهم میکند. در این مقاله از […]
مدار قدرت و سیمکشی درایو INVT آشنایی با مدار قدرت درایو INVT مدار قدرت درایو INVT مسیر اصلی ورود برق به درایو و انتقال انرژی الکتریکی از درایو به موتور است. این بخش معمولاً شامل ترمینالهای ورودی برق، ترمینالهای خروجی موتور، اتصال ارت و در برخی مدلها مدار مربوط به مقاومت ترمز میشود. بسته به […]
اتصال انکودر به فتک – High Speed Counter در پی ال سی فتک اتصال انکودر به PLC فتک یکی از روشهای کاربردی برای اندازهگیری سرعت، موقعیت، تعداد دور و مقدار جابهجایی در ماشینآلات صنعتی است. در بسیاری از پروژههای اتوماسیون، زمانی که سرعت پالسهای ورودی بالا باشد، استفاده از ورودیهای عادی PLC کافی نیست و […]
راهنمای فارسی درایو ATV71 قبل از معرفی ATV71 باید بدانید که این سری یکی از حرفهایترین و قدرتمندترین اینورترهای Schneider Electric در خانواده Altivar است. اینورتر Schneider ATV71 برای ماشینآلات پیچیده، بارهای سنگین و کاربردهایی که به کنترل دقیق سرعت و گشتاور نیاز دارند طراحی شده و سالها بهعنوان یکی از محصولات شاخص اشنایدر در […]
دانلود منوال و کاتالوگ درایو سانیو برند سانیو (Sanyu) یکی از تولیدکنندگان معتبر تجهیزات اتوماسیون صنعتی است که به دلیل ارائه درایوهای با کیفیت و در عین حال اقتصادی شناخته میشود. این درایوها با بهره گیری از تکنولوژی های روز دنیا، در رنجهای توان مختلف از بارهای سبک خانگی تا سنگین صنعتی را پوشش میدهند. […]
دانلود منوال و کاتالوگ درایو DEG DRIVE راهنمای جامع درایوهای صنعتی DEG Drive درایوهای صنعتی DEG Drive با هدف کنترل دقیق سرعت و گشتاور موتورهای القایی سه فاز، در کاربردهای عمومی و صنعتی به کار میروند. طبق مستندات موجود، دو سری مهم این برند DGI300 و DGI900 هستند که هر کدام برای سطح متفاوتی از […]


نظری برای این وجود ندارد.