PID پی ال سی فتک
PID در پی ال سی فتک
استفاده از PID با پی ال سی فتک یکی از راهکارهای کاربردی برای کنترل دقیق فرآیندهای صنعتی است.
کنترل PID در PLC FATEK امکان کنترل پارامترهایی مانند دما، فشار، دبی، سطح و سرعت را فراهم میکند.
P (Proportional - تناسبی): میگوید: «چقدر از هدف فاصله داریم؟» اگر دما ۸۰ درجه باشد، شیر گاز را زیاد باز میکند. هرچه به ۱۰۰ نزدیکتر شویم، باز شدن شیر را کمتر میکند. (مشکل: همیشه کمی خطا دارد).
I (Integral - انتگرالی): میگوید: «چقدر طول کشیده که به هدف نرسیدیم؟» اگر دما روی ۹۸ درجه گیر کرده باشد، بخش I با گذشت زمان فشار را بیشتر میکند تا دقیقاً به ۱۰۰ برسد. (رفع خطای ماندگار).
D (Derivative - مشتق): میگوید: «سرعت تغییرات چقدر است؟» اگر دما خیلی سریع دارد بالا میرود، بخش D جلوی آن را میگیرد تا دما از ۱۰۰ رد نشود (Over shoot را کم میکند).
دستور PID در نرمافزار WinProLadder
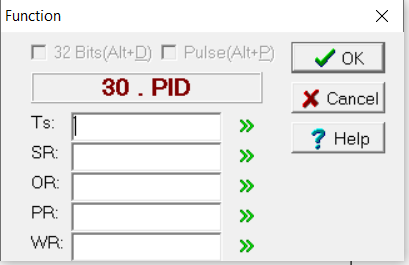
در PLC فتک برای اجرای کنترل PID در نرمافزار WinProLadder میتوان از دستوراتی مانند PID 30 و PID 86 استفاده کرد. برای پیادهسازی کنترل PID، این دستورات بهصورت یک Function Block در برنامه PLC قرار میگیرند و پارامترهای مربوط به ورودی، Setpoint، ضرایب کنترلی و خروجی از طریق رجیسترهای مشخص مدیریت میشوند.
بهصورت کلی، PID 30 برای کاربردهای عمومی کنترل PID و PID 86 برای کاربردهای مرتبط با کنترل دما مورد استفاده قرار میگیرد.
پایههای Function Block مربوط به PID در PLC فتک
بلوک PID دارای ورودیها و خروجیهای مختلفی است که هرکدام برای کنترل یک بخش از فرآیند استفاده میشوند. مهمترین پایهها و پارامترهای این بلوک عبارتاند از:
A/M – حالت Auto و Manual
پایه A/M برای انتخاب حالت عملکرد کنترلر استفاده میشود. با استفاده از این ورودی میتوان بین حالت Automatic و Manual جابهجا شد و در حالت دستی، خروجی کنترلر را مستقل از محاسبات اتوماتیک PID تنظیم کرد.
TS – زمان نمونهبرداری و وقفه محاسبات PID
رجیستر TS برای تعیین فاصله زمانی بین محاسبات PID استفاده میشود. مقدار این پارامتر بر اساس واحد زمانی مشخصشده در دستور PID تنظیم میشود و در پیکربندی موردنظر، هر واحد معادل 0.1 ثانیه در نظر گرفته میشود. بنابراین انتخاب صحیح TS باید متناسب با سرعت تغییرات فرآیند انجام شود.
SR – رجیسترهای اطلاعات فرآیند
در پایه SR یک رجیستر بهعنوان آدرس شروع اختصاص داده میشود و تعدادی از رجیسترهای متوالی برای نگهداری اطلاعات مربوط به PID مورد استفاده قرار میگیرند.
OR – رجیستر خروجی کنترلر
رجیستر OR برای مشخص کردن محل ذخیره مقدار خروجی PID استفاده میشود. مقدار محاسبهشده توسط کنترلر در این رجیستر قرار میگیرد و میتوان از آن برای کنترل تجهیز خروجی مانند شیر کنترلی، هیتر یا درایو استفاده کرد.
PR – ضرایب PID
پارامتر PR آدرس شروع محل ذخیره ضرایب کنترلر PID را مشخص میکند. در پیکربندی موردنظر، چهار مقدار اصلی از این ناحیه خوانده میشوند:
ضریب P
ضریب I
ضریب D
Bias یا بایاس PID
BUMP – جلوگیری از تغییر ناگهانی خروجی
ورودی BUMP برای مدیریت انتقال بین حالتهای کاری PID، بهخصوص تغییر از حالت Manual به Automatic، استفاده میشود تا خروجی کنترلر دچار تغییر ناگهانی نشود. استفاده صحیح از این قابلیت باعث میشود انتقال بین حالت دستی و اتوماتیک نرمتر انجام شود.
D/R – Direct / Reverse
ورودی D/R جهت عملکرد کنترل PID را مشخص میکند. در تنظیم موردنظر، وقتی مقدار این ورودی 0 باشد، کنترلر در حالت Reverse و زمانی که مقدار آن 1 باشد، در حالت Direct عمل میکند.
ERR – خطای فرآیند
خروجی ERR وضعیت خطای فرآیند یا شرایط خطای مربوط به عملکرد PID را مشخص میکند و میتوان از آن برای بررسی وضعیت کنترلر در برنامه PLC استفاده کرد.
HAL – High Alarm Limit
خروجی HAL برای اعلام عبور مقدار PV یا مقدار اندازهگیریشده فرآیند از حد بالای آلارم استفاده میشود.
LAL – Low Alarm Limit
خروجی LAL برای اعلام پایینتر رفتن مقدار PV یا مقدار اندازهگیریشده فرآیند از حد پایین آلارم استفاده میشود.
نکته مهم: آدرسدهی رجیسترها، محدوده مقادیر و جزئیات عملکرد پایههای Function Block باید مطابق Manual نسخه PLC و دستور PID مورد استفاده در WinProLadder بررسی شود؛ زیرا ساختار و قابلیتهای PID میتواند بین مدلها و نسخههای مختلف PLC فتک متفاوت باشد.
مراحل عملیاتی پیادهسازی PID در PLC فتک
برای پیادهسازی یک سیستم کنترل PID در PLC فتک، ابتدا باید سنسور و عملگر به ورودی و خروجی مناسب متصل شوند و سپس سیگنال ورودی در نرمافزار WinProLadder مقیاسبندی شده و به بلوک PID داده شود. در ادامه، خروجی کنترلر به عملگر ارسال شده و با تنظیم صحیح ضرایب PID، رفتار سیستم بهینه میشود.
گام اول: تجهیزات و ورودی / خروجی
در مرحله اول باید مشخص شود سنسور فرآیند به کدام ورودی PLC و عملگر به کدام خروجی متصل میشود. برای مثال، در یک سیستم کنترل دما میتوان از ترموکوپل یا سنسور دما بهعنوان ورودی و از شیر کنترلی، هیتر یا اینورتر بهعنوان عملگر استفاده کرد.
ورودی PLC
سنسور: برای مثال ترموکوپل یا سنسور دما که پس از تبدیل سیگنال به مقدار دیجیتال، مقدار فرآیند را در اختیار PLC قرار میدهد. در مثال آموزشی میتوان مقدار پردازششده را در رجیستری مانند R100 در نظر گرفت.
خروجی PLC
عملگر: برای مثال شیر کنترلی، هیتر یا اینورتر که فرمان خروجی PID را دریافت میکند. مقدار خروجی پردازششده را میتوان بهصورت نمونه در رجیستری مانند R200 یا رجیستر مربوط به ماژول خروجی قرار داد.
گام دوم: نوشتن برنامه در WinProLadder
پس از مشخص شدن ورودی و خروجی، برنامه PLC در نرمافزار WinProLadder نوشته میشود. ساختار کلی برنامه را میتوان در چند مرحله اصلی پیادهسازی کرد:
۱. مقیاسبندی (Scaling)
ابتدا مقدار خام دریافتشده از ورودی آنالوگ باید به واحد واقعی فرآیند تبدیل شود. برای مثال، اگر مقدار دیجیتال ورودی در محدوده 0 تا 4000 باشد و سنسور دمایی محدوده 0 تا 300 درجه را اندازهگیری کند، باید این مقدار با استفاده از دستور SCL به بازه دمای واقعی تبدیل شود.
۲. تعیین Setpoint یا SP
مقدار مطلوب فرآیند یا SP (Setpoint) در یک رجیستر حافظه قرار میگیرد. برای مثال میتوان مقدار دمای مطلوب را در R20 ذخیره کرد تا بلوک PID از آن بهعنوان مقدار هدف استفاده کند.
۳. اتصال PV به ورودی PID
مقدار واقعی فرآیند یا PV (Process Variable) که از سنسور دریافت و مقیاسبندی شده است، به ورودی مربوط به مقدار فرآیند در Function Block PID داده میشود.
۴. دریافت خروجی PID در MV
خروجی محاسبهشده توسط کنترلر PID یا MV (Manipulated Variable) در یک رجیستر حافظه مانند R300 قرار میگیرد. این مقدار میزان فرمان موردنیاز برای کنترل عملگر را مشخص میکند.
۵. ارسال خروجی به سختافزار
در مرحله نهایی، مقدار موجود در رجیستر خروجی مانند R300 به خروجی آنالوگ یا ماژول خروجی مربوطه منتقل میشود تا عملگر موردنظر مانند شیر کنترلی، هیتر یا اینورتر بر اساس فرمان PID عمل کند.
ساختار کلی کنترل: سنسور ← ورودی آنالوگ PLC ← Scaling ← PV ← کنترلر PID ← MV ← خروجی آنالوگ PLC ← عملگر
گام سوم: تنظیم پارامترهای PID (Tuning)
تنظیم ضرایب PID یکی از مهمترین مراحل راهاندازی سیستم کنترل است. انتخاب نامناسب ضرایب میتواند باعث شود فرآیند بیش از حد کند باشد، مقدار خروجی نوسان زیادی داشته باشد یا سیستم با Overshoot قابل توجه از مقدار مطلوب عبور کند. به همین دلیل پارامترها باید بهصورت مرحلهای و متناسب با رفتار واقعی فرآیند تنظیم شوند.
روش پیشنهادی تنظیم اولیه
نکته مهم در Tuning: مقادیر مناسب Kp، Ti و Td ثابت نیستند و به نوع فرآیند، اینرسی سیستم، زمان پاسخ سنسور، نوع عملگر و تنظیمات Function Block در PLC فتک بستگی دارند. بنابراین روش فوق یک نقطه شروع برای تنظیم است و مقادیر نهایی باید با مشاهده پاسخ واقعی سیستم و در شرایط کاری ایمن تعیین شوند.
چه سیستم هایی PID نیاز دارند؟
| نوع سیستم PID | متغیر کنترل شونده (PV) | تجهیزات مورد استفاده | کاربرد با PLC فتک |
|---|---|---|---|
| کنترل دما | Temperature | ترموکوپل، RTD، سنسور دما، هیتر، SSR | کنترل کوره، دستگاه تزریق پلاستیک، فر صنعتی، سیستم گرمایش |
| کنترل فشار | Pressure | ترانسمیتر فشار، شیر کنترل، اینورتر | بوستر پمپ، کمپرسور، خطوط هوای فشرده |
| کنترل سطح مخزن | Level | سنسور سطح، پمپ، شیر برقی | مخازن ذخیره، تصفیه آب، صنایع غذایی |
| کنترل دبی جریان | Flow | فلومتر، شیر کنترلی، پمپ | سیستمهای انتقال سیال و فرآیندهای صنعتی |
| کنترل سرعت موتور | Speed | انکودر، اینورتر، موتور AC | نوار نقاله، ماشینآلات تولید، خطوط بستهبندی |
| کنترل موقعیت | Position | سروو موتور، انکودر، سروو درایو | ماشینآلات دقیق، سیستمهای حرکتی و مونتاژ |
| کنترل رطوبت | Humidity | سنسور رطوبت، رطوبتساز، فن | گلخانه، صنایع غذایی، اتاقهای کنترل شده |
| کنترل PH | PH Value | سنسور PH، پمپ تزریق مواد | تصفیه آب، صنایع شیمیایی |
| کنترل فشار و دبی پمپ | Pressure / Flow | اینورتر + سنسور فیدبک | بوستر پمپهای دور متغیر و سیستمهای آبرسانی |
| کنترل کشش (Tension Control) | Tension | لودسل، ترمز مغناطیسی، درایو | صنایع چاپ، نساجی و رول بازکنها |
انواع کنترلر PID در سیستم های صنعتی
کنترلر PID یکی از پرکاربردترین روش های کنترل در صنعت است که در PLC، اینورتر، سروو درایو و سیستم های اتوماسیون استفاده میشود. بر اساس نیاز سیستم، مدل های مختلفی از کنترل PID وجود دارد که هرکدام برای کاربرد خاصی طراحی شدهاند.
کنترلر P سادهترین نوع کنترلر است که خروجی آن بر اساس مقدار خطای بین مقدار تنظیم شده و مقدار واقعی سیستم تغییر میکند. این مدل سرعت پاسخ بالایی دارد اما معمولاً نمیتواند خطای ماندگار را به صفر برساند.
کنترلر P بیشتر در سیستمهای ساده مانند کنترل فشار، سطح و سرعتهایی که دقت بسیار بالا نیاز ندارند استفاده میشود.
در کنترلر PI علاوه بر بخش تناسبی، بخش انتگرالی نیز وجود دارد. وظیفه قسمت Integral حذف خطای دائمی سیستم است و باعث میشود مقدار خروجی با دقت بیشتری به مقدار تنظیم شده برسد.
این مدل یکی از رایجترین کنترلرها در صنعت است و در پمپها، فنها، کنترل فشار، دبی و سرعت موتور استفاده میشود.
کنترلر PD دارای بخش تناسبی و مشتقی است. قسمت Derivative تغییرات سریع خطا را تشخیص داده و باعث کاهش نوسانات سیستم میشود.
این کنترلر در سیستمهایی مانند رباتیک، سروو موتورها و کنترل موقعیت ماشینآلات دقیق کاربرد دارد.
کنترلر PID ترکیبی از سه بخش Proportional، Integral و Derivative است. این مدل بیشترین کاربرد را در صنایع مختلف دارد زیرا میتواند سرعت پاسخ، دقت و پایداری سیستم را همزمان کنترل کند.
از PID در PLC ها، اینورترها، خطوط تولید، دستگاههای CNC، کورهها، سیستمهای کنترل دما و فرآیندهای صنعتی استفاده میشود.
در این نوع PID، ضرایب Kp، Ki و Kd به صورت اتوماتیک توسط کنترلر، PLC یا نرمافزار محاسبه میشوند. این قابلیت باعث کاهش زمان تنظیم سیستم و افزایش دقت کنترل میشود.
در سیستمهای جدید صنعتی، الگوریتم PID به صورت نرمافزاری داخل PLC، اینورتر یا درایو اجرا میشود. این نوع PID امکان کنترل دقیق سرعت، فشار، دما و موقعیت را فراهم میکند.
+ جدول مقایسه انواع PID
| نوع PID | ویژگی اصلی | کاربرد |
|---|---|---|
| P | پاسخ سریع ولی دارای خطای ماندگار | کنترلهای ساده |
| PI | حذف خطای دائمی | پمپ، فن، فشار، سرعت |
| PD | کاهش نوسان و افزایش سرعت پاسخ | سروو و رباتیک |
| PID | کنترل کامل و دقیق | صنایع و اتوماسیون |
| Auto Tune PID | تنظیم خودکار پارامترها | PLC و کنترلرهای صنعتی |
| Digital PID | اجرای نرمافزاری | اینورتر و درایو |
مزایای PID با پی ال سی فتک
با استفاده از PID میتوان خطای بین مقدار تنظیمی و مقدار واقعی فرآیند را کاهش داد.
پی ال سی فتک با امکانات کنترلی مناسب میتواند در پروژههای اتوماسیون صنعتی مختلف مورد استفاده قرار گیرد.
یکی از مزایای PID با PLC FATEK، امکان تنظیم پارامترهای Proportional، Integral و Derivative برای رسیدن به پاسخ مناسب سیستم است.
در پروژههای کنترل دما، PID میتواند باعث کاهش نوسان و نزدیک شدن دمای واقعی به Set Point شود.
در سیستمهای کنترل فشار نیز استفاده از PID با پی ال سی فتک امکان کنترل نرمتر و دقیقتر فرآیند را فراهم میکند.
PLC FATEK در پروژههایی که نیاز به کنترل سرعت موتور دارند نیز میتواند با درایو و تجهیزات اندازهگیری بهکار گرفته شود.
ارتباط PLC با سنسور یا ترانسمیتر، مقدار واقعی فرآیند را در اختیار سیستم کنترل قرار میدهد.
سپس الگوریتم PID بر اساس اختلاف مقدار واقعی و مقدار تنظیمی، خروجی مناسب را محاسبه میکند.
این خروجی میتواند برای کنترل اینورتر، شیر کنترلی، هیتر یا تجهیزات دیگر استفاده شود.
یکی دیگر از مزایای PID با پی ال سی فتک امکان تنظیم کنترلر متناسب با شرایط واقعی ماشین و فرآیند است.
با تنظیم صحیح ضرایب PID میتوان زمان رسیدن سیستم به مقدار مطلوب را کاهش داد.
همچنین تنظیم مناسب PID میتواند از Overshoot و نوسانات شدید جلوگیری کند.
در بسیاری از پروژههای صنعتی، استفاده از PLC FATEK در کنار HMI و اینورتر یک سیستم کنترل کامل ایجاد میکند.
این ساختار به اپراتور اجازه میدهد Set Point، وضعیت فرآیند و پارامترهای کنترلی را از طریق HMI مشاهده و تنظیم کند.
به همین دلیل PLC فتک میتواند گزینه مناسبی برای پروژههای کنترل فرآیند، ماشینآلات و اتوماسیون صنعتی باشد.
برق موشن مجری پروژههای فتک
مجموعه برق موشن بهعنوان مجری پروژههای اتوماسیون صنعتی، در زمینه طراحی و اجرای پروژههای مبتنی بر PLC FATEK فعالیت میکند.
اجرای پروژه با PLC FATEK میتواند شامل طراحی تابلو برق، برنامهنویسی PLC، طراحی HMI، راهاندازی اینورتر و پیادهسازی سیستمهای کنترلی باشد.
برق موشن در پروژههای فتک میتواند متناسب با نیاز ماشین، مدل مناسب PLC و تجهیزات جانبی را انتخاب و سیستم کنترل را طراحی کند.
از پروژههای قابل اجرا با PLC FATEK میتوان به کنترل خطوط تولید، نوار نقاله، دستگاههای صنعتی، سیستمهای PID، کنترل دما و کنترل سرعت اشاره کرد.
همچنین امکان اجرای پروژههای مانیتورینگ و اتصال PLC فتک به HMI برای نمایش اطلاعات و کنترل ماشین وجود دارد.
در پروژههایی که نیاز به کنترل سرعت موتور وجود دارد، PLC FATEK میتواند با انواع درایو و اینورتر ارتباط برقرار کند.
برق موشن میتواند برنامه PLC را متناسب با منطق عملکرد ماشین طراحی، تست و راهاندازی کند.
در پروژههای PID نیز پارامترهای کنترل بر اساس رفتار واقعی فرآیند تنظیم میشوند تا عملکرد سیستم پایدارتر شود.
از دیگر خدمات برق موشن میتوان به عیبیابی PLC، اصلاح برنامه، توسعه سیستم کنترل و بهینهسازی پروژههای اتوماسیون اشاره کرد.
برای اجرای یک پروژه حرفهای با PLC FATEK، انتخاب صحیح CPU، ورودی و خروجیها، ماژولهای آنالوگ، شبکه ارتباطی و تجهیزات جانبی اهمیت زیادی دارد.
برق موشن با بررسی نیازهای پروژه میتواند معماری مناسب سیستم کنترل را پیشنهاد دهد.
هدف در اجرای پروژههای فتک، ایجاد یک سیستم کنترل قابل اعتماد، قابل توسعه و متناسب با نیاز واقعی ماشین است.
اگر به دنبال خرید PLC FATEK، برنامهنویسی PLC فتک، اجرای پروژه فتک یا اجرای سیستم PID با PLC FATEK هستید، برق موشن میتواند خدمات فنی و مهندسی این پروژهها را ارائه دهد.
خدمات برق موشن در برند فتک
دسترسی سریع به خدمات، محصولات و تجهیزات اتوماسیون صنعتی فتک در برق موشن
خرید، تعمیرات و اجرای پروژه FATEK
جهت خرید HMI فتک، PLC فتک و سایر محصولات اتوماسیون صنعتی یا برای تعمیرات و اجرای پروژههای اتوماسیون صنعتی FATEK با برق موشن تماس بگیرید.
فروش محصولات FATEK 09331234717 تعمیرات تجهیزات FATEK 09011234717 اجرای پروژههای اتوماسیون صنعتی 09381234717فهرست مطالب منوال های درایو هیوندای و راهنمای انتخاب اینورتر Hyundai درایو هیوندای یکی از تجهیزات پرکاربرد در حوزه کنترل دور موتور و اتوماسیون صنعتی است. این درایوها به دلیل دوام مناسب، کاربری آسان و قیمت رقابتی، در بسیاری از پروژههای صنعتی مورد استفاده قرار میگیرند. خانوادههای مختلف اینورتر Hyundai برای کاربردهای سبک، عمومی، نیمهسنگین […]
منوال و کاتالوگ درایو SEW درایوهای SEW-EURODRIVE از شناختهشدهترین درایوهای صنعتی هستند و در کاربردهایی مانند نوار نقاله، جرثقیل، میکسر، اکسترودر، پمپ، فن و ماشینآلات اتوماسیون استفاده میشوند. این شرکت علاوه بر اینورتر، گیربکس، موتور، سروو موتور و سیستمهای کامل انتقال قدرت نیز تولید میکند. کاربردهای صنعتی درایو اس ای دابلیو MOVITRAC LTP- B سری […]
دانلود نرم افزار WinProLadder فتک | برنامه نویسی PLC Fatek نرمافزار WinProLadder محیط برنامهنویسی تخصصی برای PLCهای شرکت Fatek است. این نرمافزار یکی از ابزارهای اصلی برای برنامهنویسی، پیکربندی و راهاندازی PLCهای فتک در پروژههای اتوماسیون صنعتی محسوب میشود. اگر در حوزه اتوماسیون صنعتی فعالیت میکنید و از PLCهای Fatek استفاده میکنید، WinProLadder ابزار مناسبی […]
منوال فارسی اینورتر INVT GD10 | راهنمای تنظیم پارامتر GD10 با استفاده از این راهنما، میتوانید فرآیند تنظیم پارامتر اینورتر GD10 را با دقت بیشتری انجام دهید و مراحل راهاندازی درایو را از سیمکشی اولیه تا تنظیمات نهایی دنبال کنید. این منوال فارسی GD10 اطلاعات مهمی درباره پارامترهای کنترلی، ورودیها، خروجیها، موتور و حفاظتهای درایو […]
راهنمای فارسی درایو ATV212 اینورتر اشنایدر ATV212 اینورتر اشنایدر ATV212 یکی از محصولات خانواده Altivar شرکت Schneider Electric است که برای کنترل دور موتورهای آسنکرون در کاربردهای صنعتی طراحی شده است. این سری به دلیل کیفیت ساخت بالا، قابلیت اطمینان، راهاندازی آسان و امکانات کنترلی متنوع، در بسیاری از کارخانهها، خطوط تولید و ماشینآلات صنعتی […]
پروتکل های ارتباطی زیمنس و معرفی شبکه های صنعتی Siemens در دنیای اتوماسیون صنعتی، ارتباط بین تجهیزات مختلف اهمیت بسیار زیادی دارد. شرکت زیمنس (Siemens) به عنوان یکی از بزرگترین تولیدکنندگان تجهیزات اتوماسیون صنعتی، سالهاست که شبکهها و پروتکلهای ارتباطی متنوعی را برای اتصال PLC، درایو، HMI، سنسورها و سیستمهای کنترل ارائه کرده است. پروتکل […]
شبکه درایو GD27 اینوت یکی از قابلیتهای مهم اینورتر Goodrive27 برای اتصال درایو به PLC، HMI، کنترلر صنعتی و سایر تجهیزات اتوماسیون است. ارتباط سریال GD27 بر پایه رابط RS485 و پروتکل Modbus انجام میشود و پارامترهای گروه P14 برای تنظیم مشخصات این ارتباط در نظر گرفته شدهاند. در این مقاله تنظیمات شبکه، آدرسدهی Modbus، […]
علت خرابی باتری UPS، در بسیاری از موارد به عواملی مانند دمای بالای محیط، شارژ و دشارژ غیراصولی، نوسانات برق و عدم سرویس دورهای منظم برمیگردد که بهمرور عمر مفید باتری را به شدت کاهش میدهند. افت ناگهانی ظرفیت باتری و خرابی زودهنگام آن نه تنها هزینههای سنگینی را به مجموعهها تحمیل میکند، بلکه امنیت […]
تایمر تاخیر در قطع در پی ال سی دلتا Off delay timer in delta plc در مواقعی در برنامه نویسی خود نیاز به استفاده از تایمر هایی داریم که برخلاف تایمر های مورد استفاده و رایج ، نیاز است که با تحریک تایمر خروجی آن روشن شود و زمانی که تحریک ورودی تایمر برداشته شد […]

modir
modir

نظری برای این وجود ندارد.